C42の設計を詳しく見る
GWI™とは?写真を撮るセンサーでガイドする仕組み
GWI™(Guide While Integrate)は、C42のフルサイズ撮像センサーで露光中に赤道儀をガイドする技術です。ガイド鏡、ガイドカメラ、OAG、ガイドキャリブレーションは不要です。
夜空を1枚撮るために、なぜカメラが2台必要なのでしょうか。
本格的なディープスカイ撮影の機材を見ると、ほとんどの場合、2台目のカメラがあります。写真を撮るカメラの横で、小さなカメラが一晩中ひとつの星を見続けています。専用の光学系やプリズムがあり、ピント合わせ、ケーブル接続、準備の手順も別です。役割はしっかり果たします。ただ、この追加の手間が、シャープな長時間露光を1枚も撮れないうちに諦めてしまう大きな理由にもなっています。
**GWI™(Guide While Integrate)は、C42に内蔵されたセンサー上でのガイド技術です。写真を撮るフルサイズセンサーが、同じ露光中に赤道儀もガイドします。**ガイド鏡、ガイドカメラ、オフアキシスガイダーは不要で、撮影前のガイドキャリブレーションも必要ありません。
GWI™の歴史はC42より前に始まります。共同創業者のChen Songと私は、長年にわたって天体カメラを自作してきました。GWI™は、それを搭載する製品が生まれるずっと前から私が温めていたアイデアです。2018年、研究室の科学計測用センサーで初めて動作しました。C42はその後、このアイデアを中心に設計されました。
ディープスカイ撮影機材にある2台目のカメラ
赤道儀は空の動きを追いますが、完全ではありません。極軸合わせには必ずわずかな誤差が残り、空のどこを向くかで構造が少したわみ、歯車を使う駆動系には周期誤差もあります。広角レンズで短く露光するなら気づかない程度でも、400 mmで10分間露光すると、丸い星が短い線になります。
ガイドは、この追尾を閉ループにします。星を観測し、ずれを測り、赤道儀を少し補正する。それを露光中、数秒ごとに繰り返します。設計上の本当の問いは、その星をどこで観測するかです。天体写真には3つの定番の方法があり、どれも有効ですが、それぞれに負担があります。
ガイド鏡は、主光学系の横に取り付ける小さな望遠鏡で、専用カメラを使います。シンプルで柔軟な方法ですが、機材が動いたり夜間に温度が下がったりすると、2つの構造が異なる量だけたわむことがあります。その場合、ガイドカメラが測るずれと、撮像センサーに実際に生じるずれが一致しません。この相対的なたわみは向きや温度で変わるため、キャリブレーションでは取り除けません。
**オフアキシスガイダー(OAG)**は、主光路に置いた小さなプリズムで、視野の端の光をガイドカメラに送ります。光路を共有するため、たわみの問題の大半を解消できます。その代わりに、約20 mmのバックフォーカスを使い、プリズムの調整とガイドカメラの個別のピント合わせが必要です。プリズムにはメインセンサーの外側の光も必要ですが、明るいフルサイズレンズの多くは、センサーを覆うだけでイメージサークルにあまり余裕がありません。フルサイズカメラでは、光を十分に受ける位置までプリズムを入れると画面の端に影が出ることがあり、画面から離すとほとんど光を受けられません。
デュアルセンサーカメラは、同じボディ内でメインセンサーのすぐ隣に小型のガイドセンサーを置きます。光路を共有でき、追加のカメラも不要です。ただし、レンズのイメージサークルは両方のセンサーを覆う必要があるため、現在のこの種の製品はAPS-Cのメインセンサーを使っています。フルサイズレンズを使っても、写真になるのはイメージサークルのうちAPS-C相当の領域だけです。また、ガイドセンサーはボディ内に専用の支持構造を持ち、ピント調整も別です。
3つの方法には、もうひとつ共通の手順があります。ガイドキャリブレーションです。撮影前にソフトウェアが赤道儀を複数の方向に動かし、ガイドカメラの画素と赤道儀の各軸の関係を調べます。初心者がつまずきやすい作業のひとつで、機材を組み直すたびに繰り返す必要があります。
| ガイド方式 | ガイド鏡 | オフアキシスガイダー | デュアルセンサーカメラ | C42のGWI™ |
|---|---|---|---|---|
| 相対的なたわみ | 完全には除去できない | 大半を除去 | 大半を除去 | なし:同じセンサーを使用 |
| 追加機材 | ガイド鏡、カメラ、ケーブル | OAG、カメラ、ケーブル | なし(内蔵) | なし |
| フルサイズレンズ使用時の撮像面積 | フルサイズ | フルサイズ。ただしプリズムが端を遮る場合あり | APS-C(現行製品) | フルサイズから端の数行を除いた領域 |
| ガイド用の個別ピント合わせ | 必要 | 必要 | 必要。専用の調整機構あり | 不要:撮影のピントが合えばガイドも合う |
| ガイドキャリブレーション | 設置のたびに必要 | 設置のたびに必要 | 設置のたびに必要 | 不要 |
レーダーから借りたアイデア
解決の糸口は、別の分野にありました。
初期の追尾レーダーにも似た選択がありました。空を走査して目標を探すか、ひとつの目標を捕捉して追尾するか。追尾に入ると、それ以外が見えなくなります。1950年代、技術者たちは**track-while-scan(走査しながら追尾する方式)**を開発しました。ひとつのレーダーが走査を続けながら、すでに見つけた目標も追尾します。かつてはどちらかを選ぶか、2台必要だった仕事を、1台で同時にこなせるようになったのです。
そこから、アイデアと名前が生まれました。天文学でいう積分とは、露光中に光を蓄積することです。10分間、センサーが光子を積み重ねることで、暗い銀河が姿を現します。従来は、1台のカメラで積分し、もう1台でガイドしていました。Guide While Integrateは、その両方を同じセンサーで同時に行うという意味です。
GWI™の仕組み
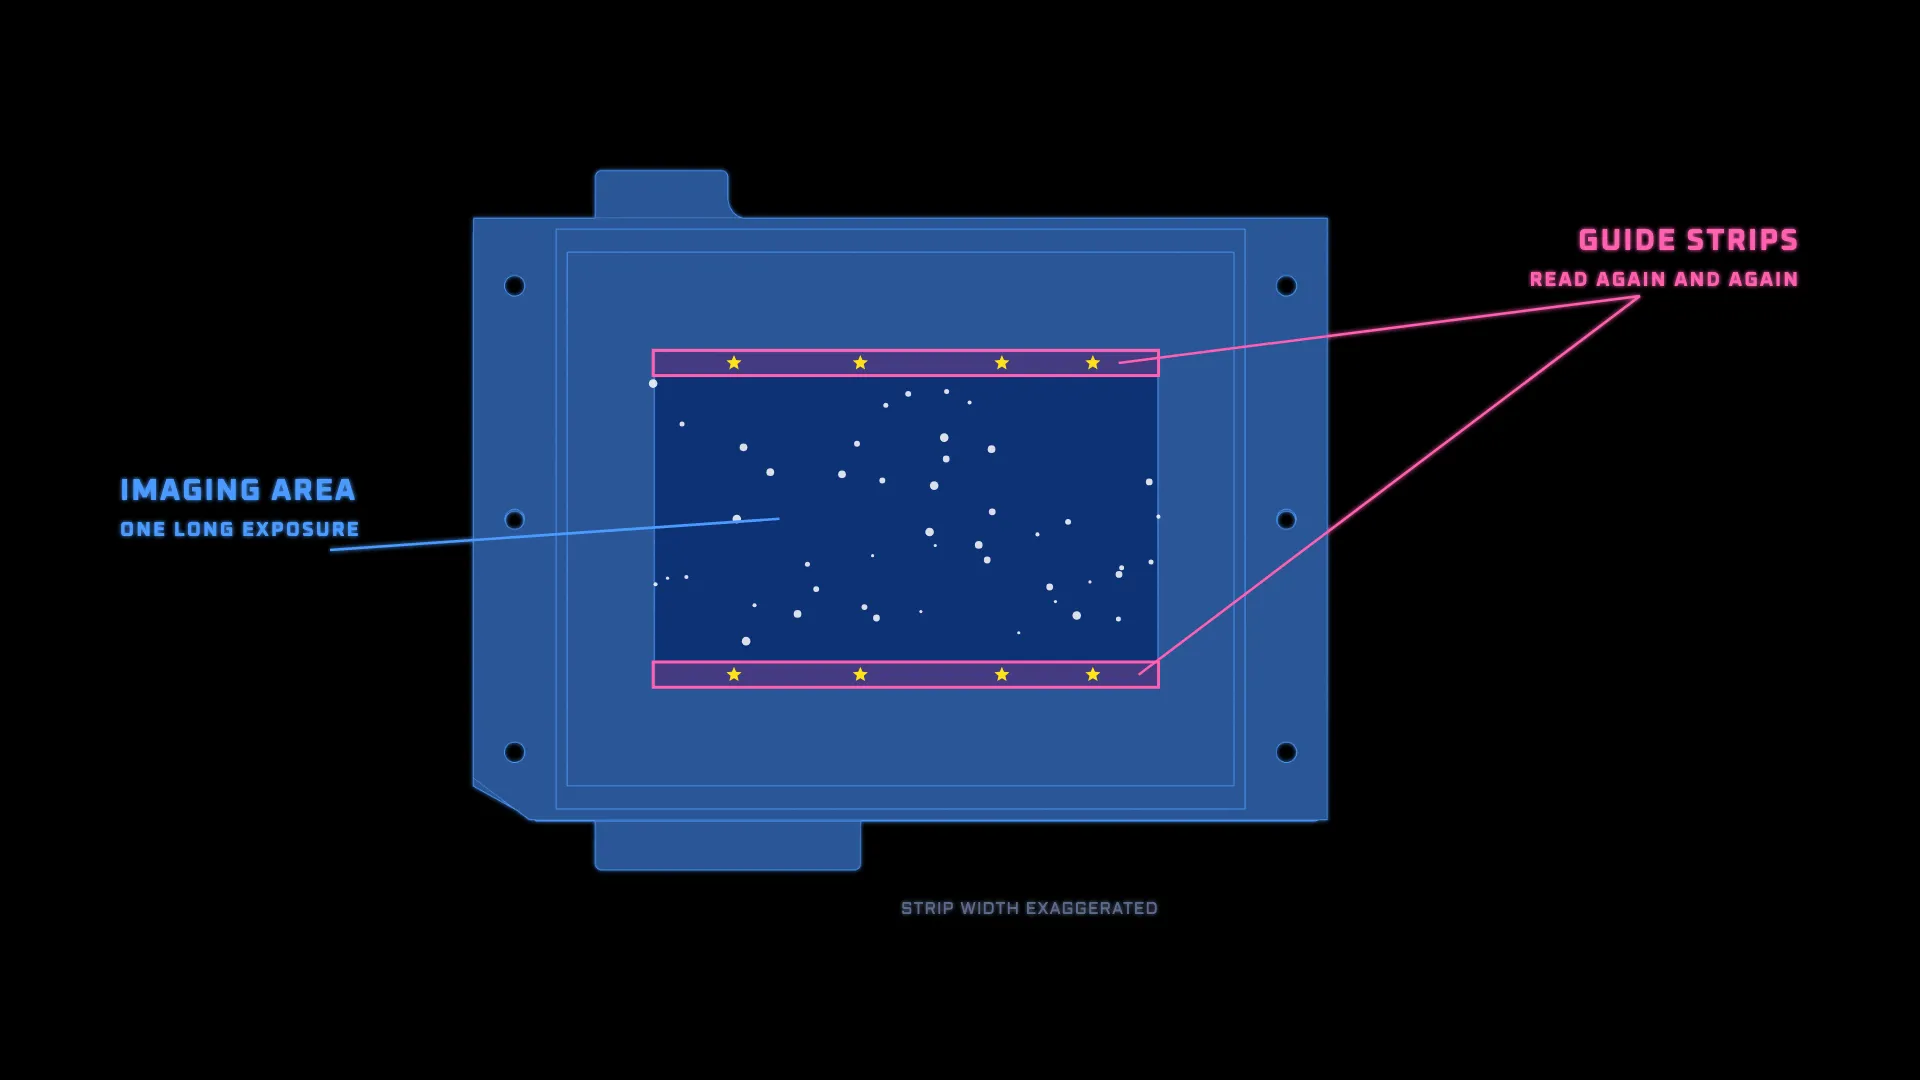
C42はSony IMX410フルサイズセンサーを使います。センサーの大部分は通常どおり長時間露光を続けます。同時に、上下端の細い帯状領域を、はるかに短い間隔で繰り返し読み出します。GWI™は、その領域にある各星の重心位置を測り、移動量を計算し、赤経・赤緯方向の補正を赤道儀に送ります。ガイド領域の露光時間とISOは、メイン画像とは独立して設定することもできます。
ガイドと撮影で、ひとつのセンサー、ひとつの光路、同じ瞬間の星の光を共有するため、次の3つが実現します。
- **間に相対的なたわみを生む構造がありません。**写真が作られる、その場所でずれを測ります。
- **ガイド用の機材が不要です。**ガイド鏡、ガイドカメラ、OAG、追加ケーブルが要りません。
- **フルサイズレンズをそのまま使えます。**ガイド領域はセンサーの一部なので、センサーが光を受ける場所で同じように光を受けられます。明るいフルサイズレンズを含め、レンズや望遠鏡を交換しても、ガイドはカメラとともに機能します。
ガイド精度をピクセルで示すのには理由があります。ガイドセンサーは撮像センサーそのものであり、完成した写真の星の流れもピクセルで測るからです。
なぜガイドキャリブレーションが不要なのか
キャリブレーションは、赤道儀を動かして、カメラの画素配列と赤道儀の動きの関係を調べる作業です。C42は、最初の星が見える前からその関係を把握しています。
赤経軸、赤緯軸、HALO CAA(Camera Angle Adjuster)の回転軸は、すべて23ビット絶対値エンコーダーによる閉ループ制御で動作します。そのため、原点復帰なしで各軸の角度が常に分かります。CAA軸は、赤道儀に対してカメラとその画素配列がどれだけ回転しているかをシステムに伝えます。各個体の軸のゼロ点と直交性は、工場で校正済みです。
そのため、システムが動作すればGWI™はガイドを開始できます。星を選ぶ必要も、ガイドキャリブレーションの手順も、失敗後のやり直しもありません。
GWI™の始まり
GWI™は、センサーではなくアイデアから始まりました。2017年、私は画面の残りの部分が露光を続ける間に、数行だけを高速で繰り返し読み出せるチップを探し始めました。そして、読み出しを自分たちで制御できる、新しく開発された科学計測用センサーを見つけました。その時点で、すでに2種類のセンサーを自作FPGA基板で動かした経験があり、新しいセンサーも約3か月で動作しました。初めて、ひとつのセンサーで露光の積分とガイドを同時に行えたのです。
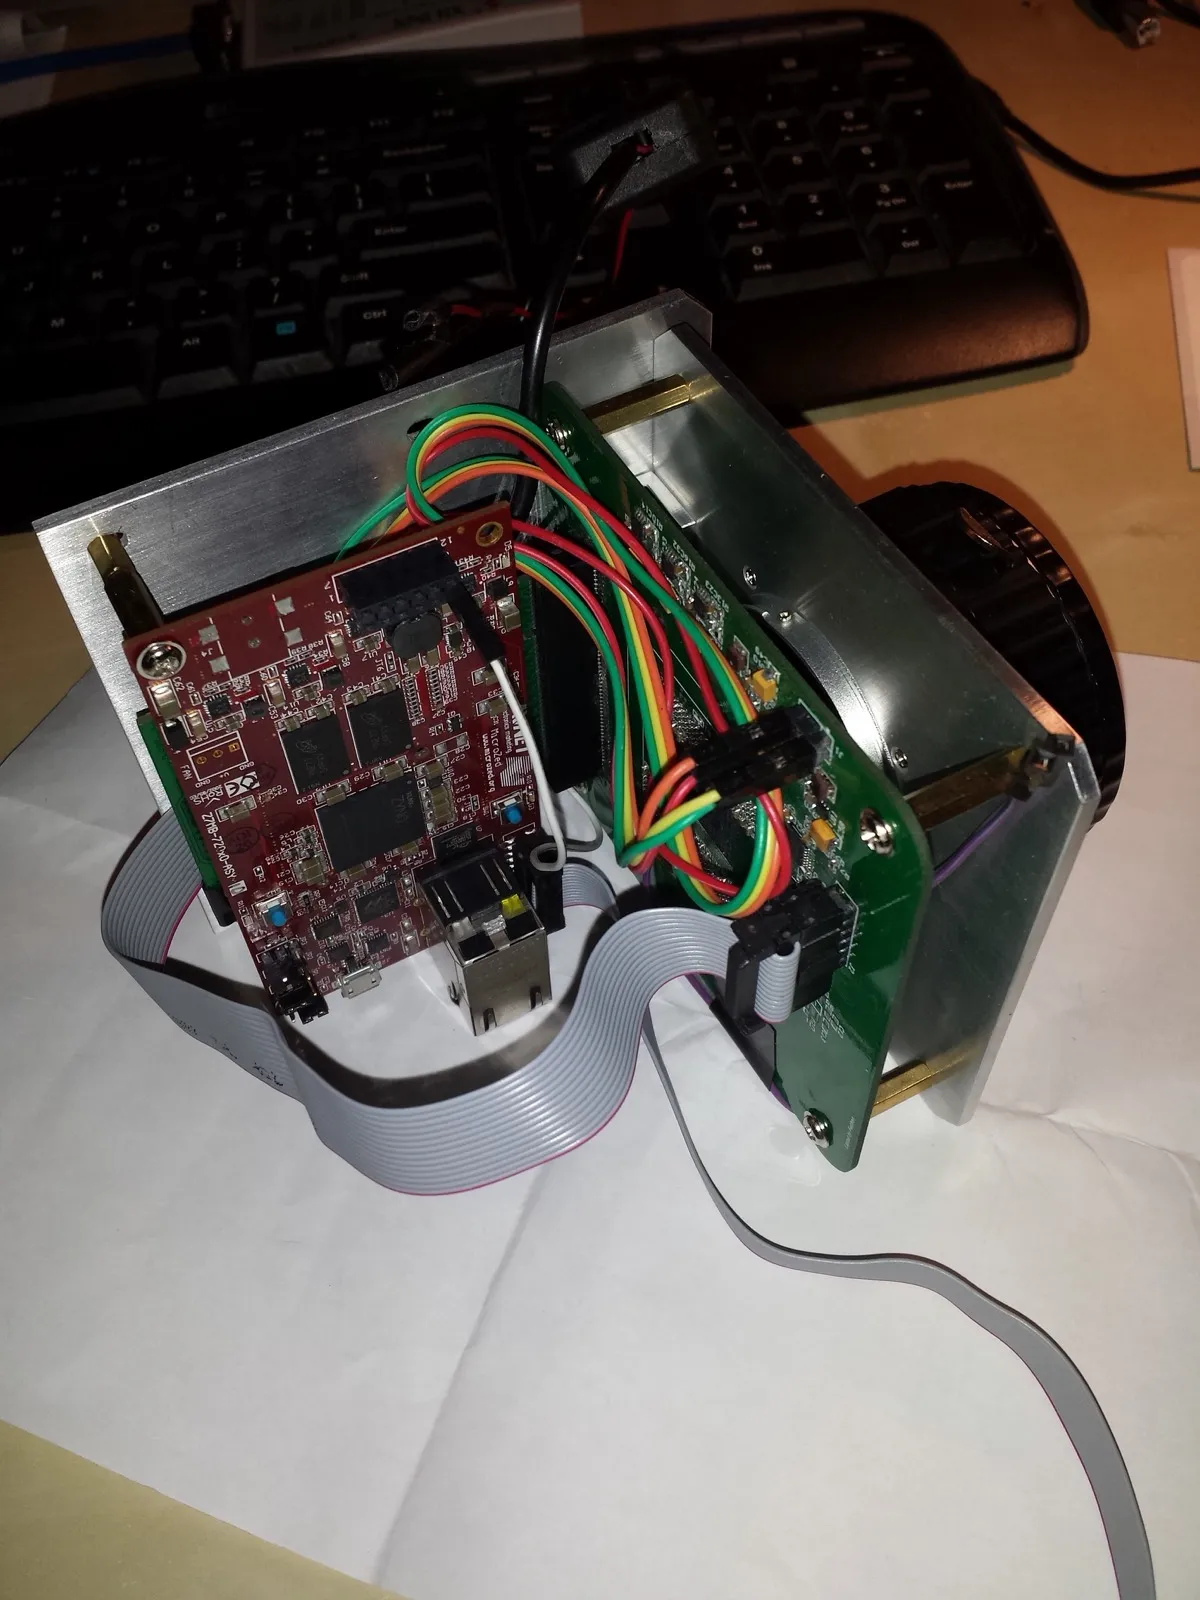
数年後、ようやくGWI™をSony IMX410に実装しました。5.94 µmの大きな画素、大きなフルウェル容量、低い読み出しノイズを備え、ディープスカイの長時間露光に適したフルサイズセンサーです。今では、積分しながらガイドも行います。
センサーは仕事の一部にすぎませんでした。ガイドを意識しなくてよいものにするには、システム全体が必要です。センサーはガイド領域の位置を、エンコーダーは各軸の向きを、ローテーターはカメラの角度を把握する必要があります。3つのうちどれかが欠けると、撮影前のガイドキャリブレーションが再び必要になります。
GWI™はカメラ内部の技術であり、別のカメラに後付けできるものではありません。そして完全にガイドキャリブレーションを省けるのは、カメラ、赤道儀、ローテーターが互いの状態を把握しているからです。C42がカメラ、赤道儀、ローテーター、タッチスクリーン、アプリをひとつのシステムとして設計している理由は、そこにあります。製品ラインから出発したのではありません。システム全体をガイド中心に作ったら、ガイドはどう変わるのか。その問いから始めました。
カメラは1台
冒頭の問いに戻りましょう。C42なら、夜空を撮るのに必要なカメラは1台です。光を積分しながら赤道儀をガイドし、横に別の機材を設置してピントを合わせたり、校正したりする必要はありません。以前は、最初のシャープな露光を得る前にガイドを習得する必要がありました。GWI™では、それがカメラの一部となり、ほとんど意識しなくて済みます。
よくある質問
GWI™は何の略ですか?
Guide While Integrateです。撮像センサーが露光のために光を積分、つまり蓄積している間も、赤道儀をガイドし続けます。名前のヒントはtrack-while-scanレーダーです。
C42にガイドカメラやガイド鏡は必要ですか?
不要です。GWI™はC42自身の撮像センサーでガイドするため、ガイド鏡、ガイドカメラ、OAGは必要ありません。
GWI™にガイドキャリブレーションは必要ですか?
不要です。C42は3軸のエンコーダーと工場での校正により、センサーと赤道儀の関係をあらかじめ把握しています。
ガイドカメラのピントを別に合わせる必要はありますか?
ありません。ガイド領域は撮像センサー上の画素行なので、撮影画像のピントが合えばガイド側も合っています。
明るいフルサイズレンズでもGWI™を使えますか?
使えます。ガイド領域はフルサイズセンサーの一部なので、センサーが光を受ける場所で同じように光を受けられます。これは、OAGやデュアルセンサーカメラが制約を受けやすい点です。
ナローバンドフィルターでもGWI™を使えますか?
ブロードバンドやマルチバンドのフィルターでは使えます。十分な星の光がガイド領域に届きます。3 nmの超狭帯域シングルバンドフィルターは星の光の大部分を除くため、視野によっては十分に明るいガイド星が得られない場合があります。ガイド露光を長くすると改善することがあります。それでも不足する場合は、C42のエンコーダー閉ループ追尾を使って短めのサブフレームを撮り、スタック枚数を増やせます。
ガイド付きの単露光は何分まで可能ですか?
C42では、少なくとも10分間の実際のガイド付き単露光を確認しています。これは確認済みの結果であり、上限ではありません。さらに長い露光が可能かどうかは、機材構成と極軸合わせの精度によります。極軸の誤差は、ゆっくりした視野回転を生みます。