C42の設計を詳しく見る
C42の極軸合わせ:すばやく撮影を始め、必要に応じて精度を高める
ARとプレートソルビングを組み合わせたC42の極軸合わせを紹介します。画面の案内に従ってすばやく撮影を始める方法と、星雲・銀河撮影に向けて精度を高める方法を解説します。
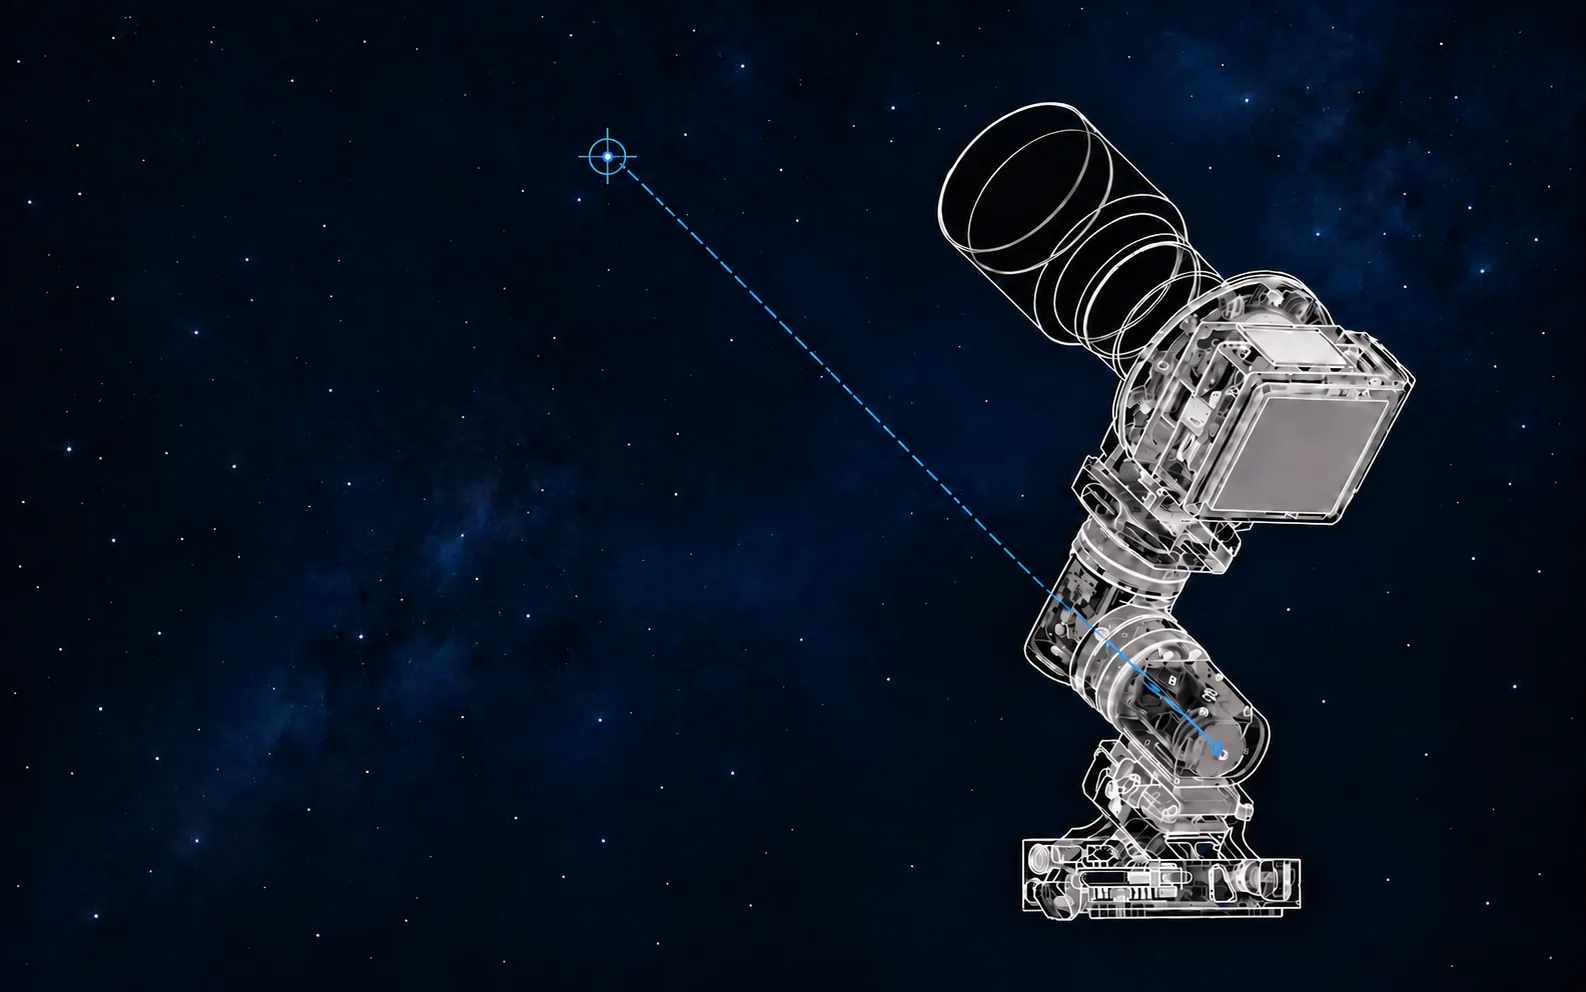
星景から星雲・銀河まで、画像品質を重視した撮影に対応するため、極軸合わせの設計ではまず次の点を検討しました。経緯台を使わないのはなぜか。天頂付近の追尾を扱いやすくするために赤道儀を選びました。そのため、撮影を始める前に極軸を合わせる手順が必要になります。
星景撮影では短い焦点距離で空、風景、人物を一枚に収めることが多く、限られた時間の中で、必要な精度を確保し、すばやく撮影を始めることが求められます。星雲・銀河では長い焦点距離と長い露出を使い、一晩でより多くのデータを集めるため、極軸を正確に合わせ、その後は速やかに撮影へ移ることが重要です。
C42では、両方の用途に対応するためARとプレートソルビングを組み合わせています。ARで方向をすばやく合わせ、プレートソルビングで残った誤差を減らします。AR極軸合わせだけで撮影を始めることも、プレートソルビングでさらに精度を高めることもできます。撮影対象や焦点距離に応じて選べます。
メイン画面右下の望遠鏡アイコンをタップし、メニューの「Polar align(極軸合わせ)」を選びます。画面に従って方位、傾斜角、台座の位置を設定すると、「Star map alignment(星図による位置合わせ)」のAR極軸合わせに進みます。
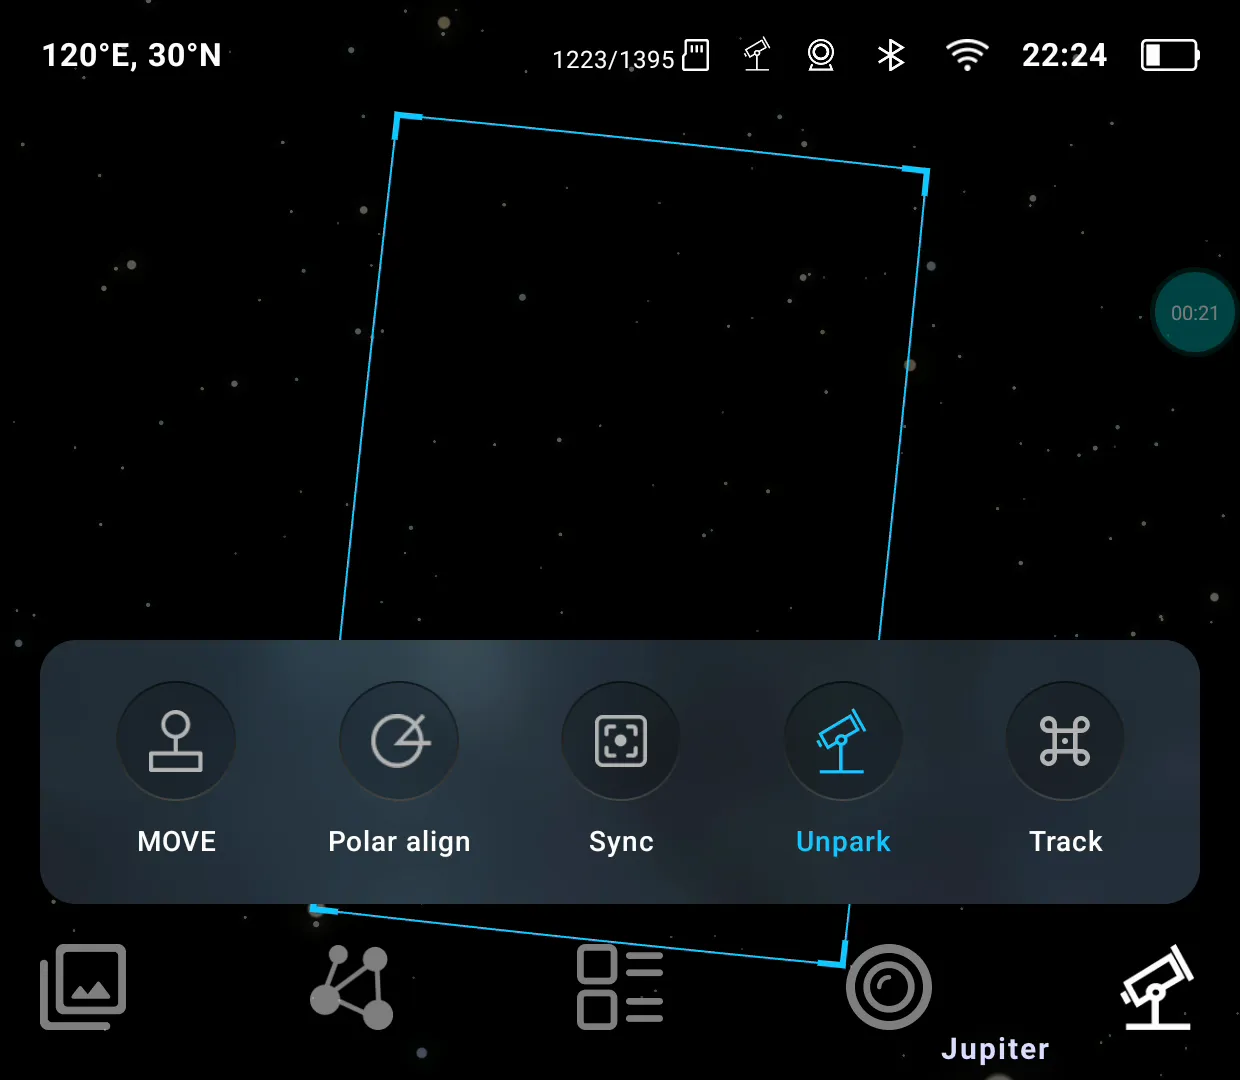
右下の操作メニューからPolar alignを開きます。
AR極軸合わせ:方向を合わせ、実際の星で調整する
赤道儀の赤経軸を地球の自転軸と平行にするのが極軸合わせです。北半球では、北天極(NCP)の方向に合わせます。北極星はその近くにありますが、北天極そのものではありません。また歳差によって自転軸の向きは徐々に変わります。北極星を画面の中心に置くだけでは、正確な極軸合わせにはなりません。
最初に星図で方向を確認します。赤い枠は北天極を中心とする目標位置、青い枠は現在向いている方向の画角です。台座の方位・高度調整ノブを回し、二つの枠を重ねて目標方向に近づけます。
続いて、ライブビュー画面に実際の星空が表示されます。画面には二つの基準マーカーが重なります。α UMiは北極星、λ UMiはこぐま座λ星です。それぞれの星を対応するマーカーに合わせるよう、方位と高度を小さく調整します。
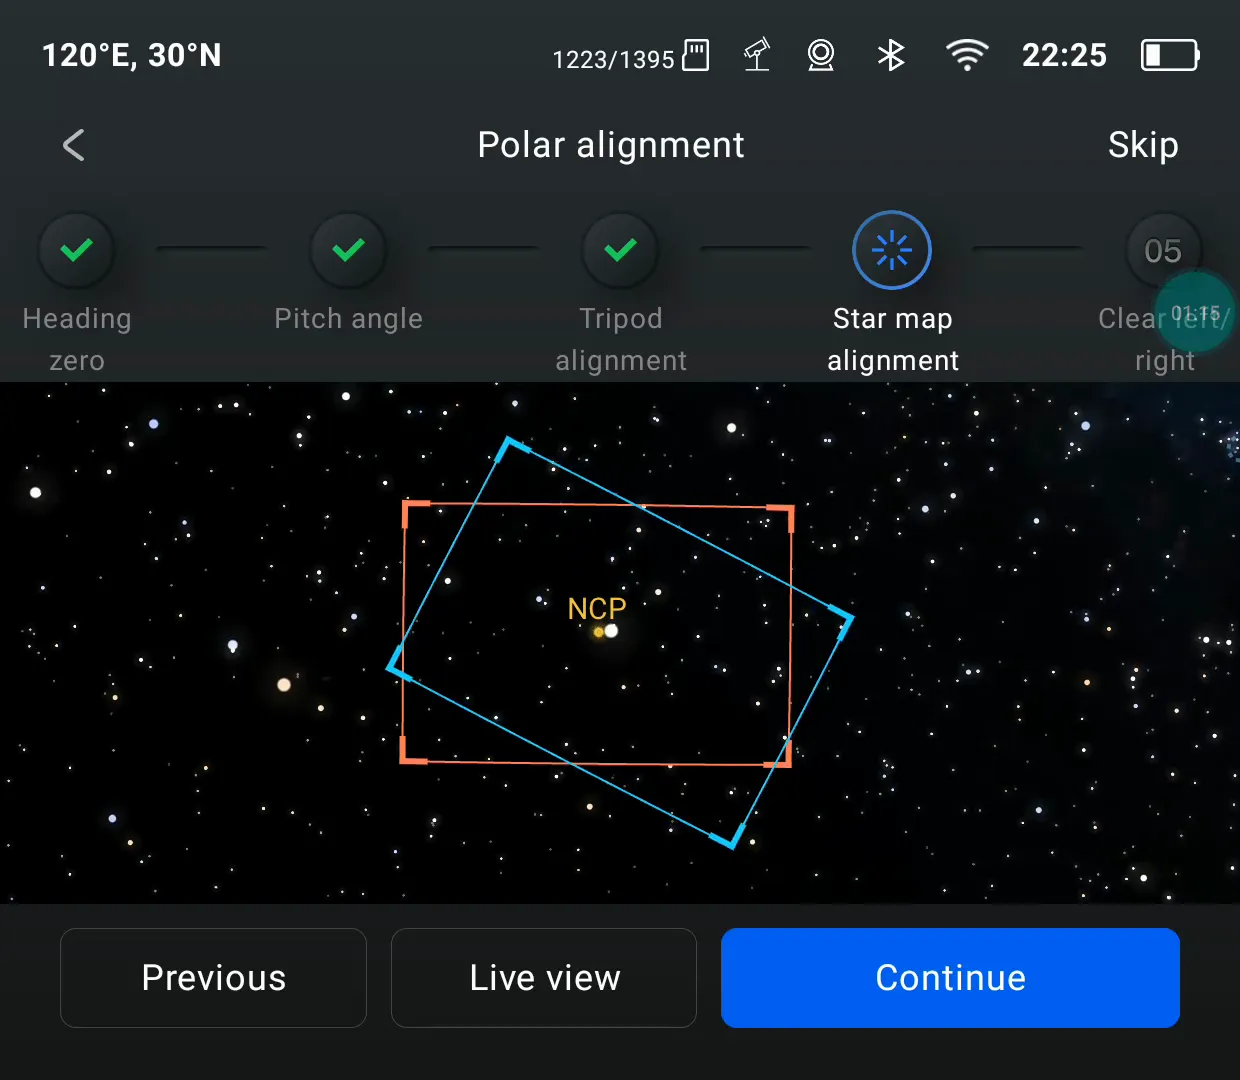
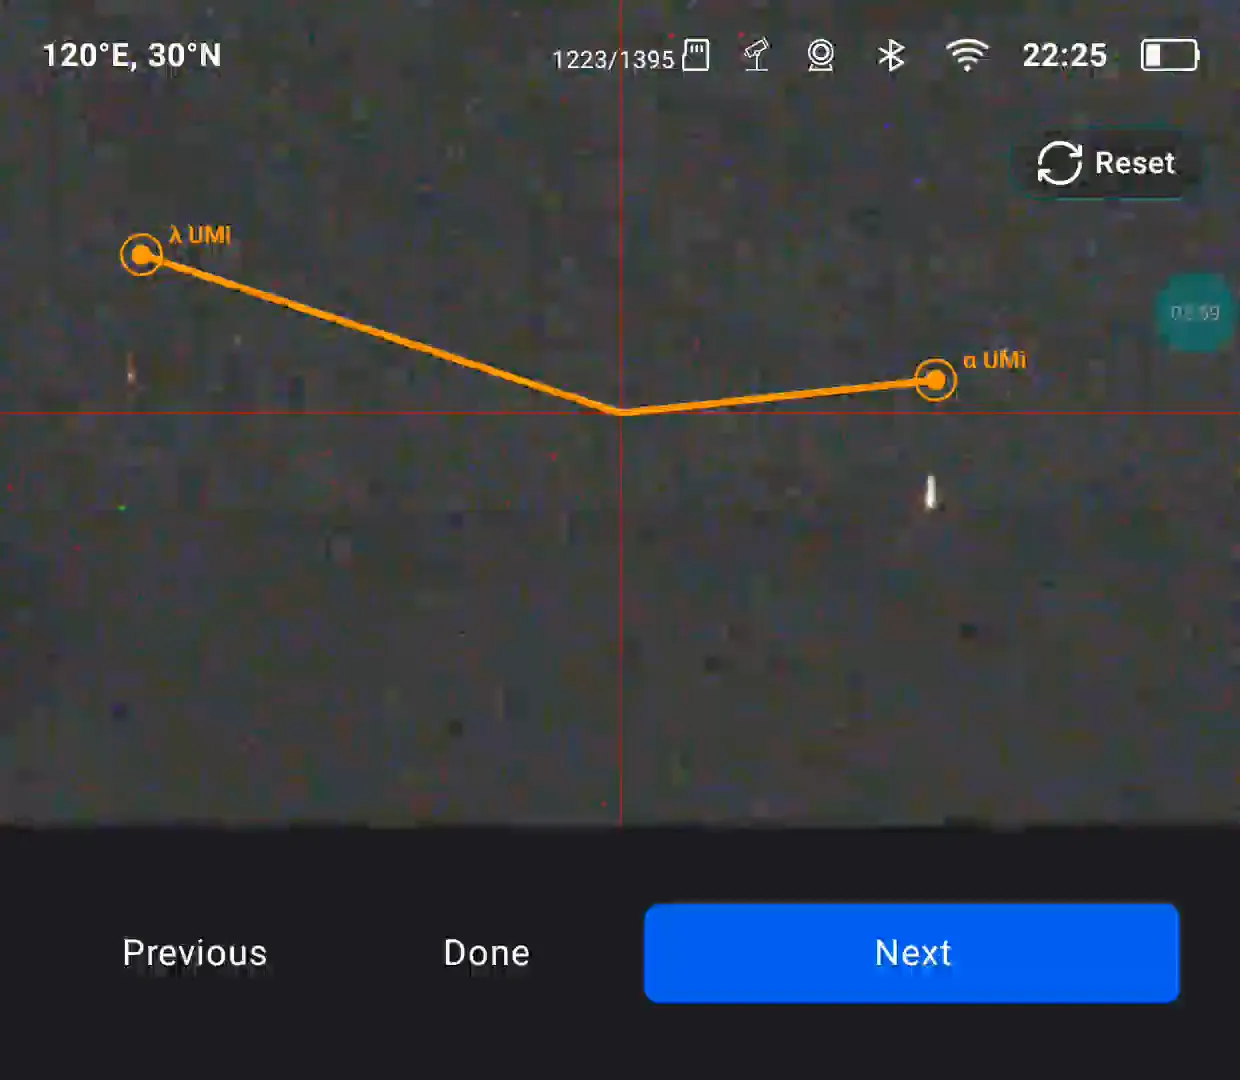
星図で枠を重ねた後、カメラが実際に捉えた星を使って調整します。
光学式極軸望遠鏡では接眼部を覗いて星と目盛りを合わせます。C42では実際の星像と基準マーカーを画面に表示し、画面を見ながら台座を調整できます。
広角撮影など、必要な精度が得られた場合は、AR極軸合わせの後に「Done(完了)」をタップして終了できます。さらに精度を高める場合は、「Next(次へ)」でプレートソルビングへ進みます。
プレートソルビング:誤差を測定し、案内に従って調整する
東西のどちらに障害物のない空があるかを選びます。「West clear(西側が開けている)」または「East clear(東側が開けている)」を選ぶと、その方向へ自動導入します。視界を確認した後、「Start calibration(測定開始)」をタップします。異なる方向で3枚の星空画像を撮り、星の位置から極軸の誤差を計算します。
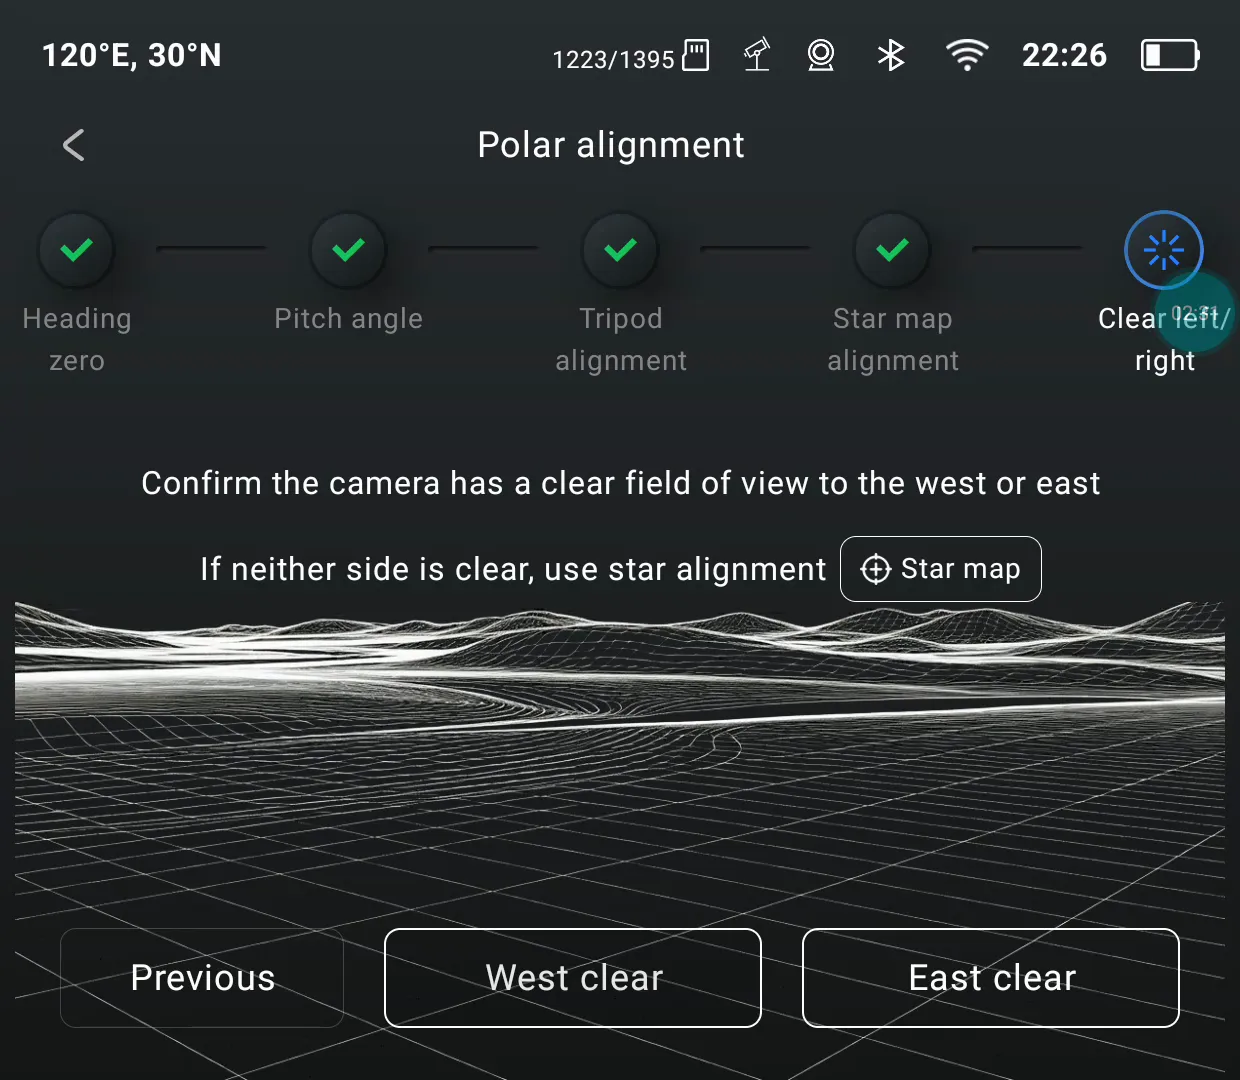
東西の両方に障害物がある場合はStar mapを開き、星図上の推奨位置を選んで導入した後、測定を始めます。
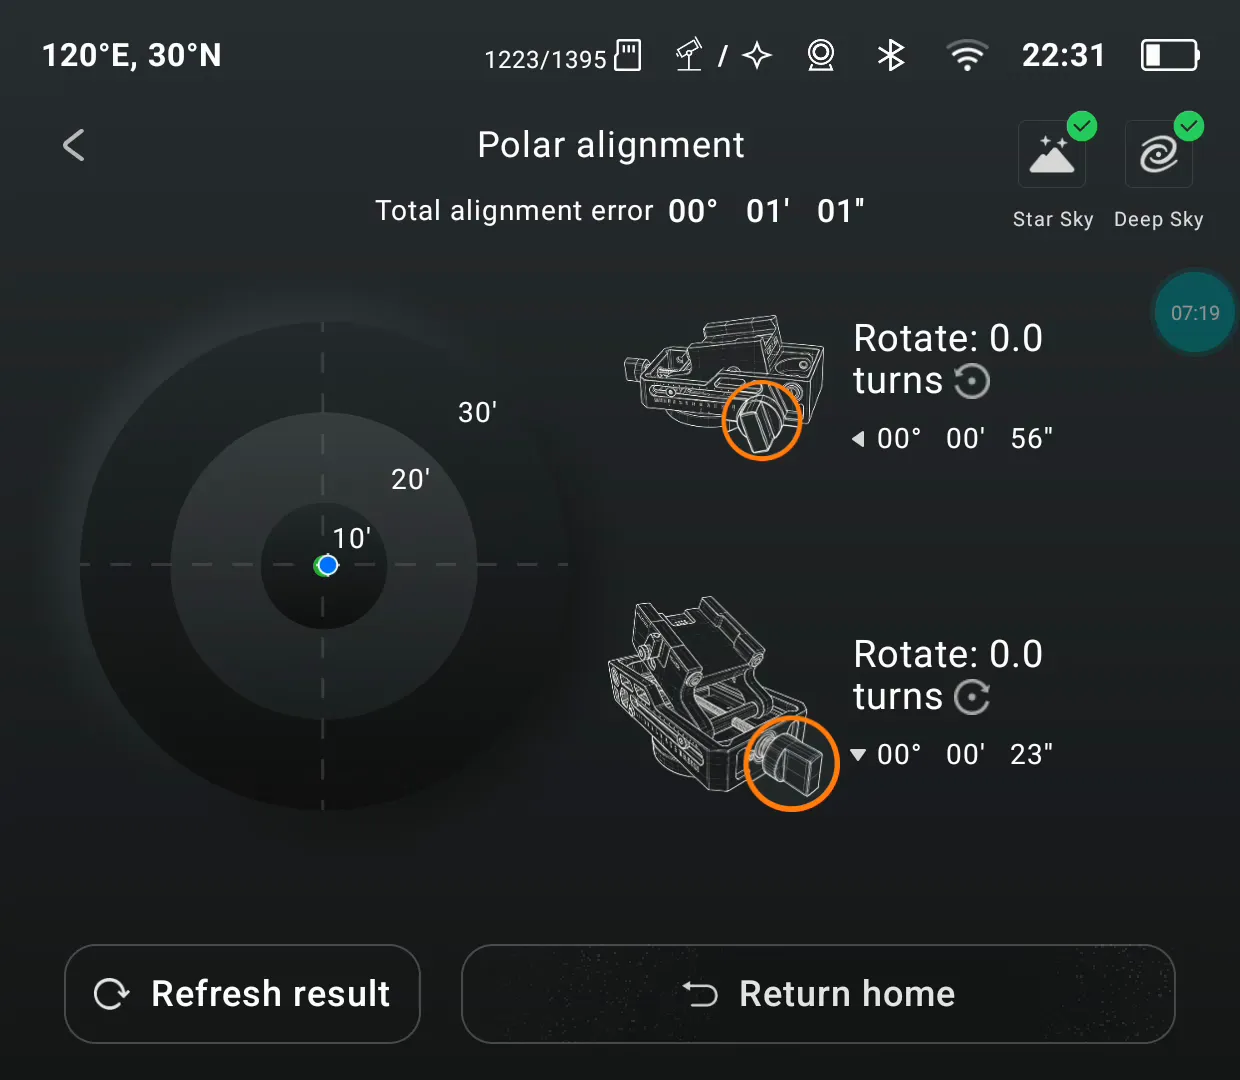
測定後は画面に、どのノブを、どちらへ、何回転動かすかが表示されます。上側の図は、方位の調整で左右の向きを変えます。下側の図は、高度の調整で上下の向きを変えます。オレンジ色の丸がノブの位置、矢印と数字が方向と回転数です。0.1回転は、指示された方向へ一周の10分の1だけ回すことを意味します。
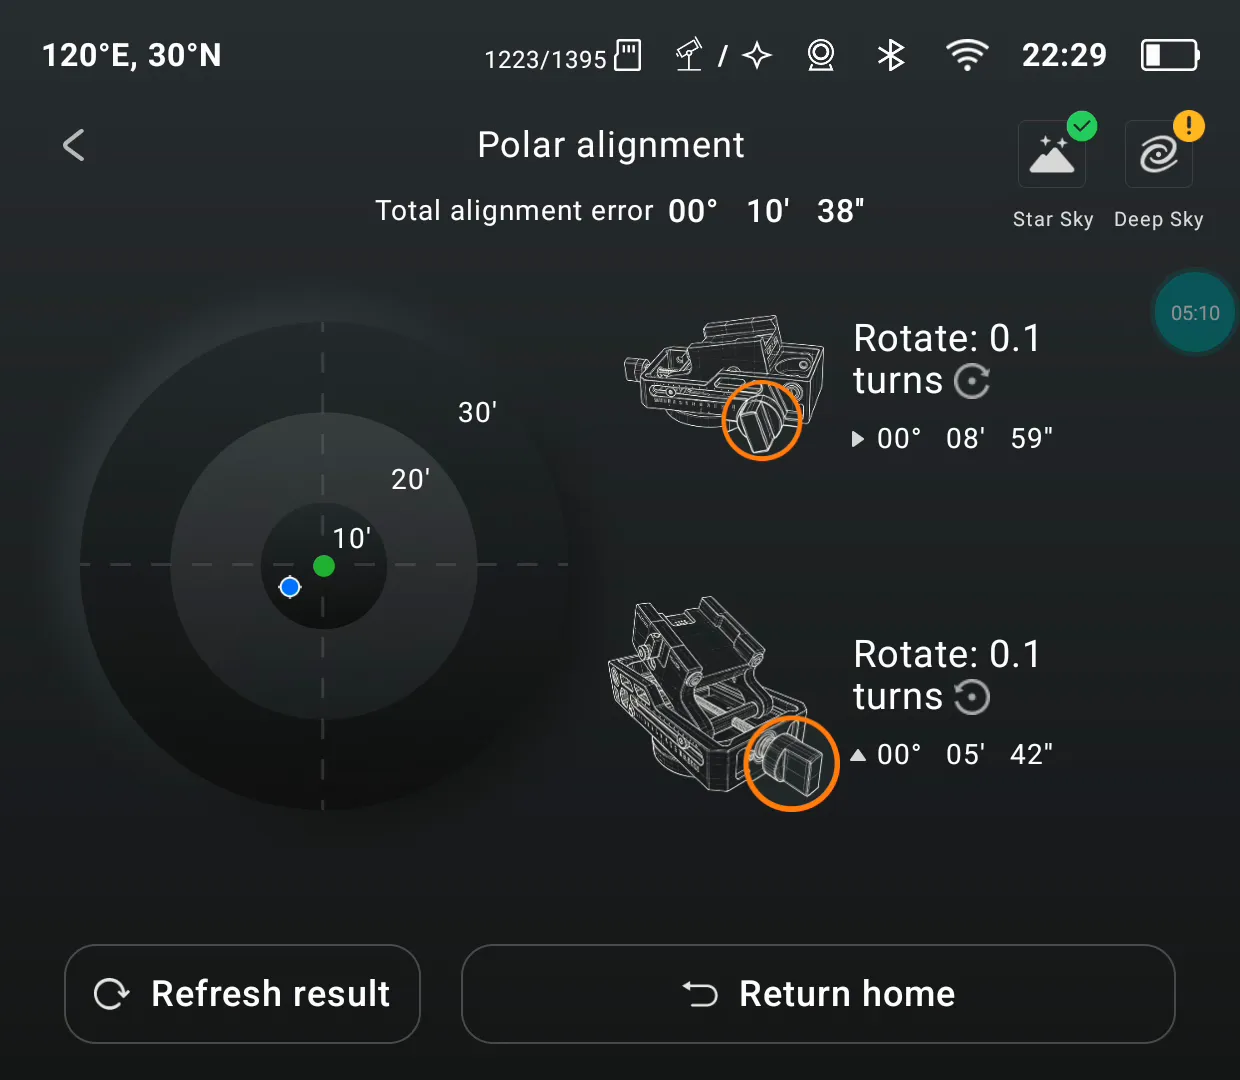
この測定例では、両方のノブに0.1回転の調整を指示しています。実際の操作では、その都度最新の測定結果に従ってください。
誤差を測り、ノブを回し、再測定する手順です。台座はバックラッシュを抑え、方位・高度をそれぞれひとつのノブで滑らかに調整できるよう設計しました。
ノブを回した後、「Refresh result(再測定)」をタップします。残った誤差を確認し、必要に応じて新しい方向・回転数の指示に従って再調整します。
この実演では、AR調整後の最初の測定で合計誤差が10′38″(10分38秒)となり、Star Sky(星景)には緑のチェックが付きました。追加の調整と再測定によって誤差は1′01″(1分1秒)となり、星雲・銀河にも緑のチェックが付きました。
これらは実演時の測定結果です。毎回同じ精度を保証する数値ではありません。必要な精度は、焦点距離、露出時間、ガイド条件によって変わります。
毎回両方の方法を行う必要はありません。広角で速やかに撮る場合はARで終了し、さらに精度が必要な場合は測定結果に従って調整を続けます。
今後の開発:測定後の手動微調整を減らす
プレートソルビング後に、赤経・赤緯とHALOのカメラ回転軸を使う3軸閉ループ制御で補正する機能を計画しています。追加の手動微調整を減らし、OTA更新で提供することを目指しています。