C42の設計を詳しく見る
Pulsar赤道儀:小型の機構で長時間露光を支える
小型のハーモニックドライブ、サーボモーター、出力側の高分解能エンコーダーを組み合わせたPulsarの設計を紹介します。赤道儀の実際の動きを測定し、長時間露光の追尾誤差を補正します。
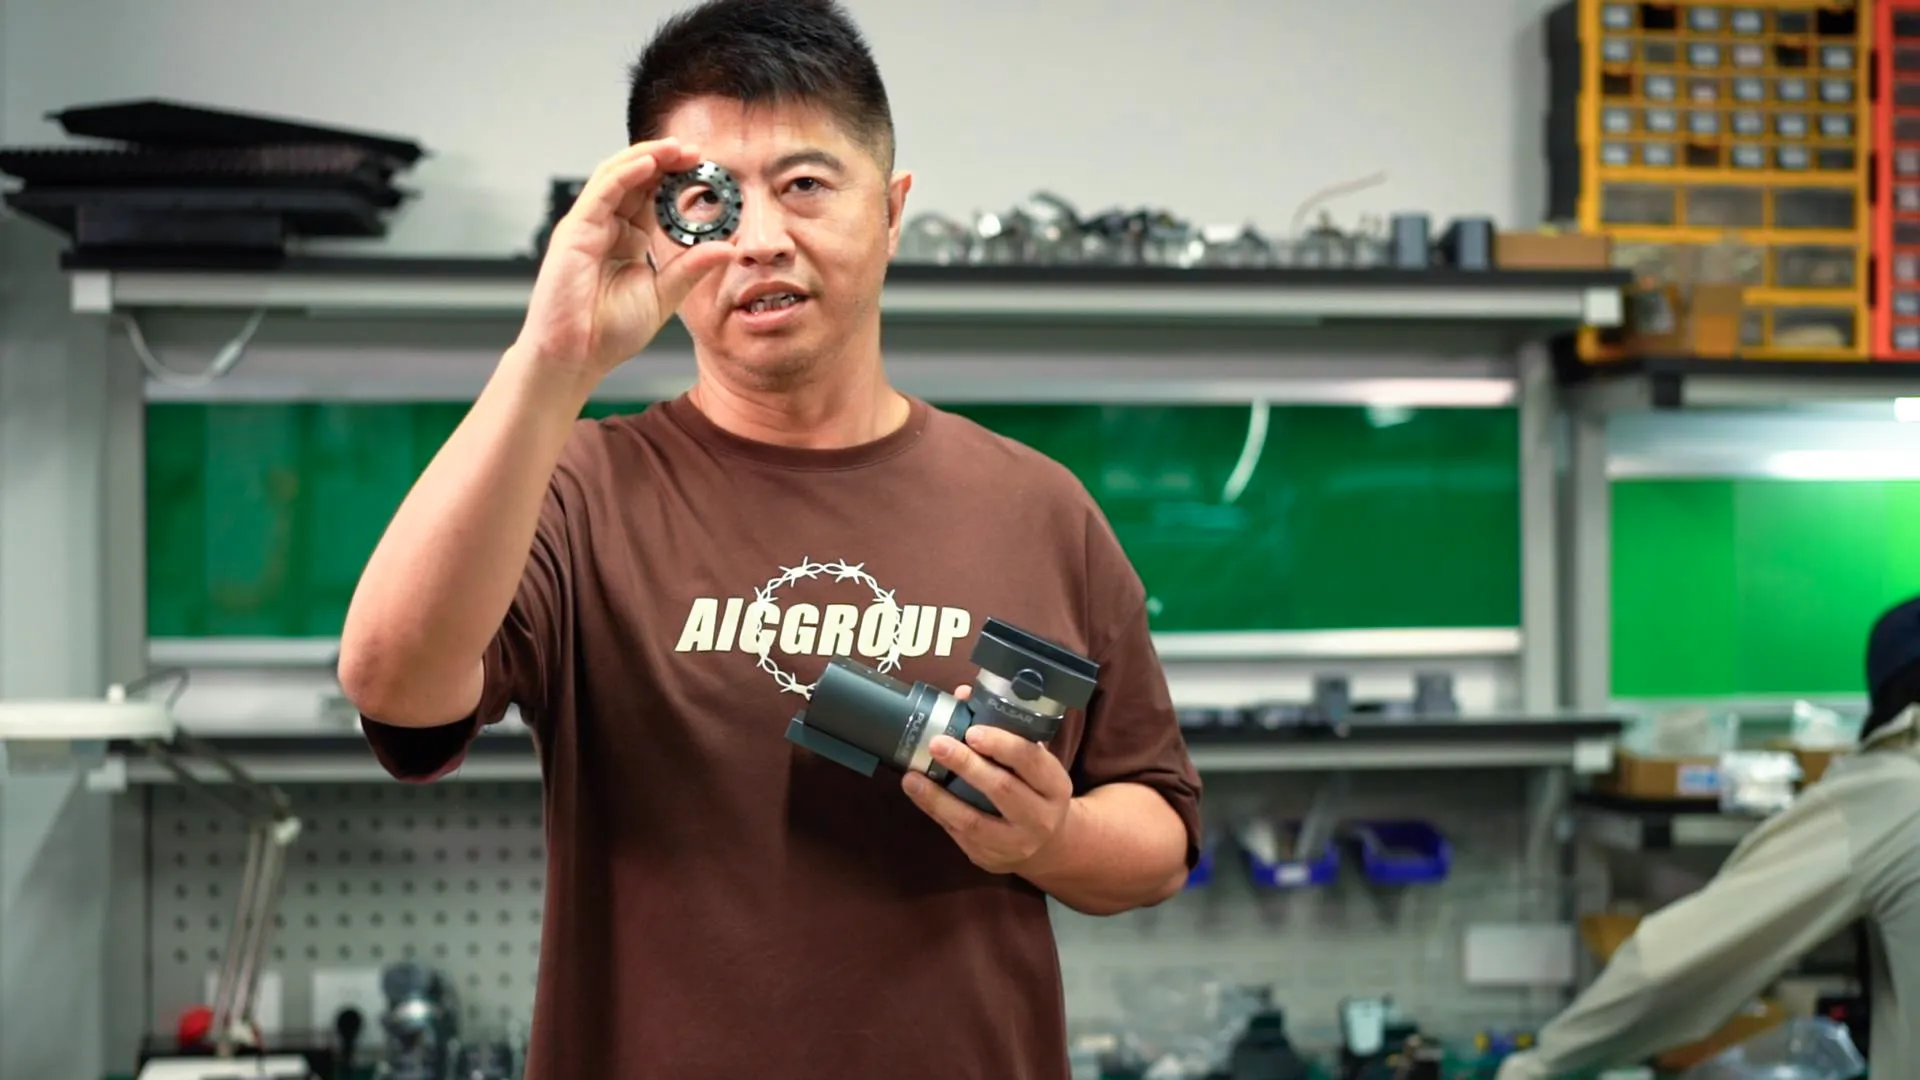
長時間露光では、地球の自転に合わせて星をセンサー上の同じ位置に保つ必要があります。同時に、現場へ持ち運び、暗い中で組み立てられる重量と大きさも重要です。
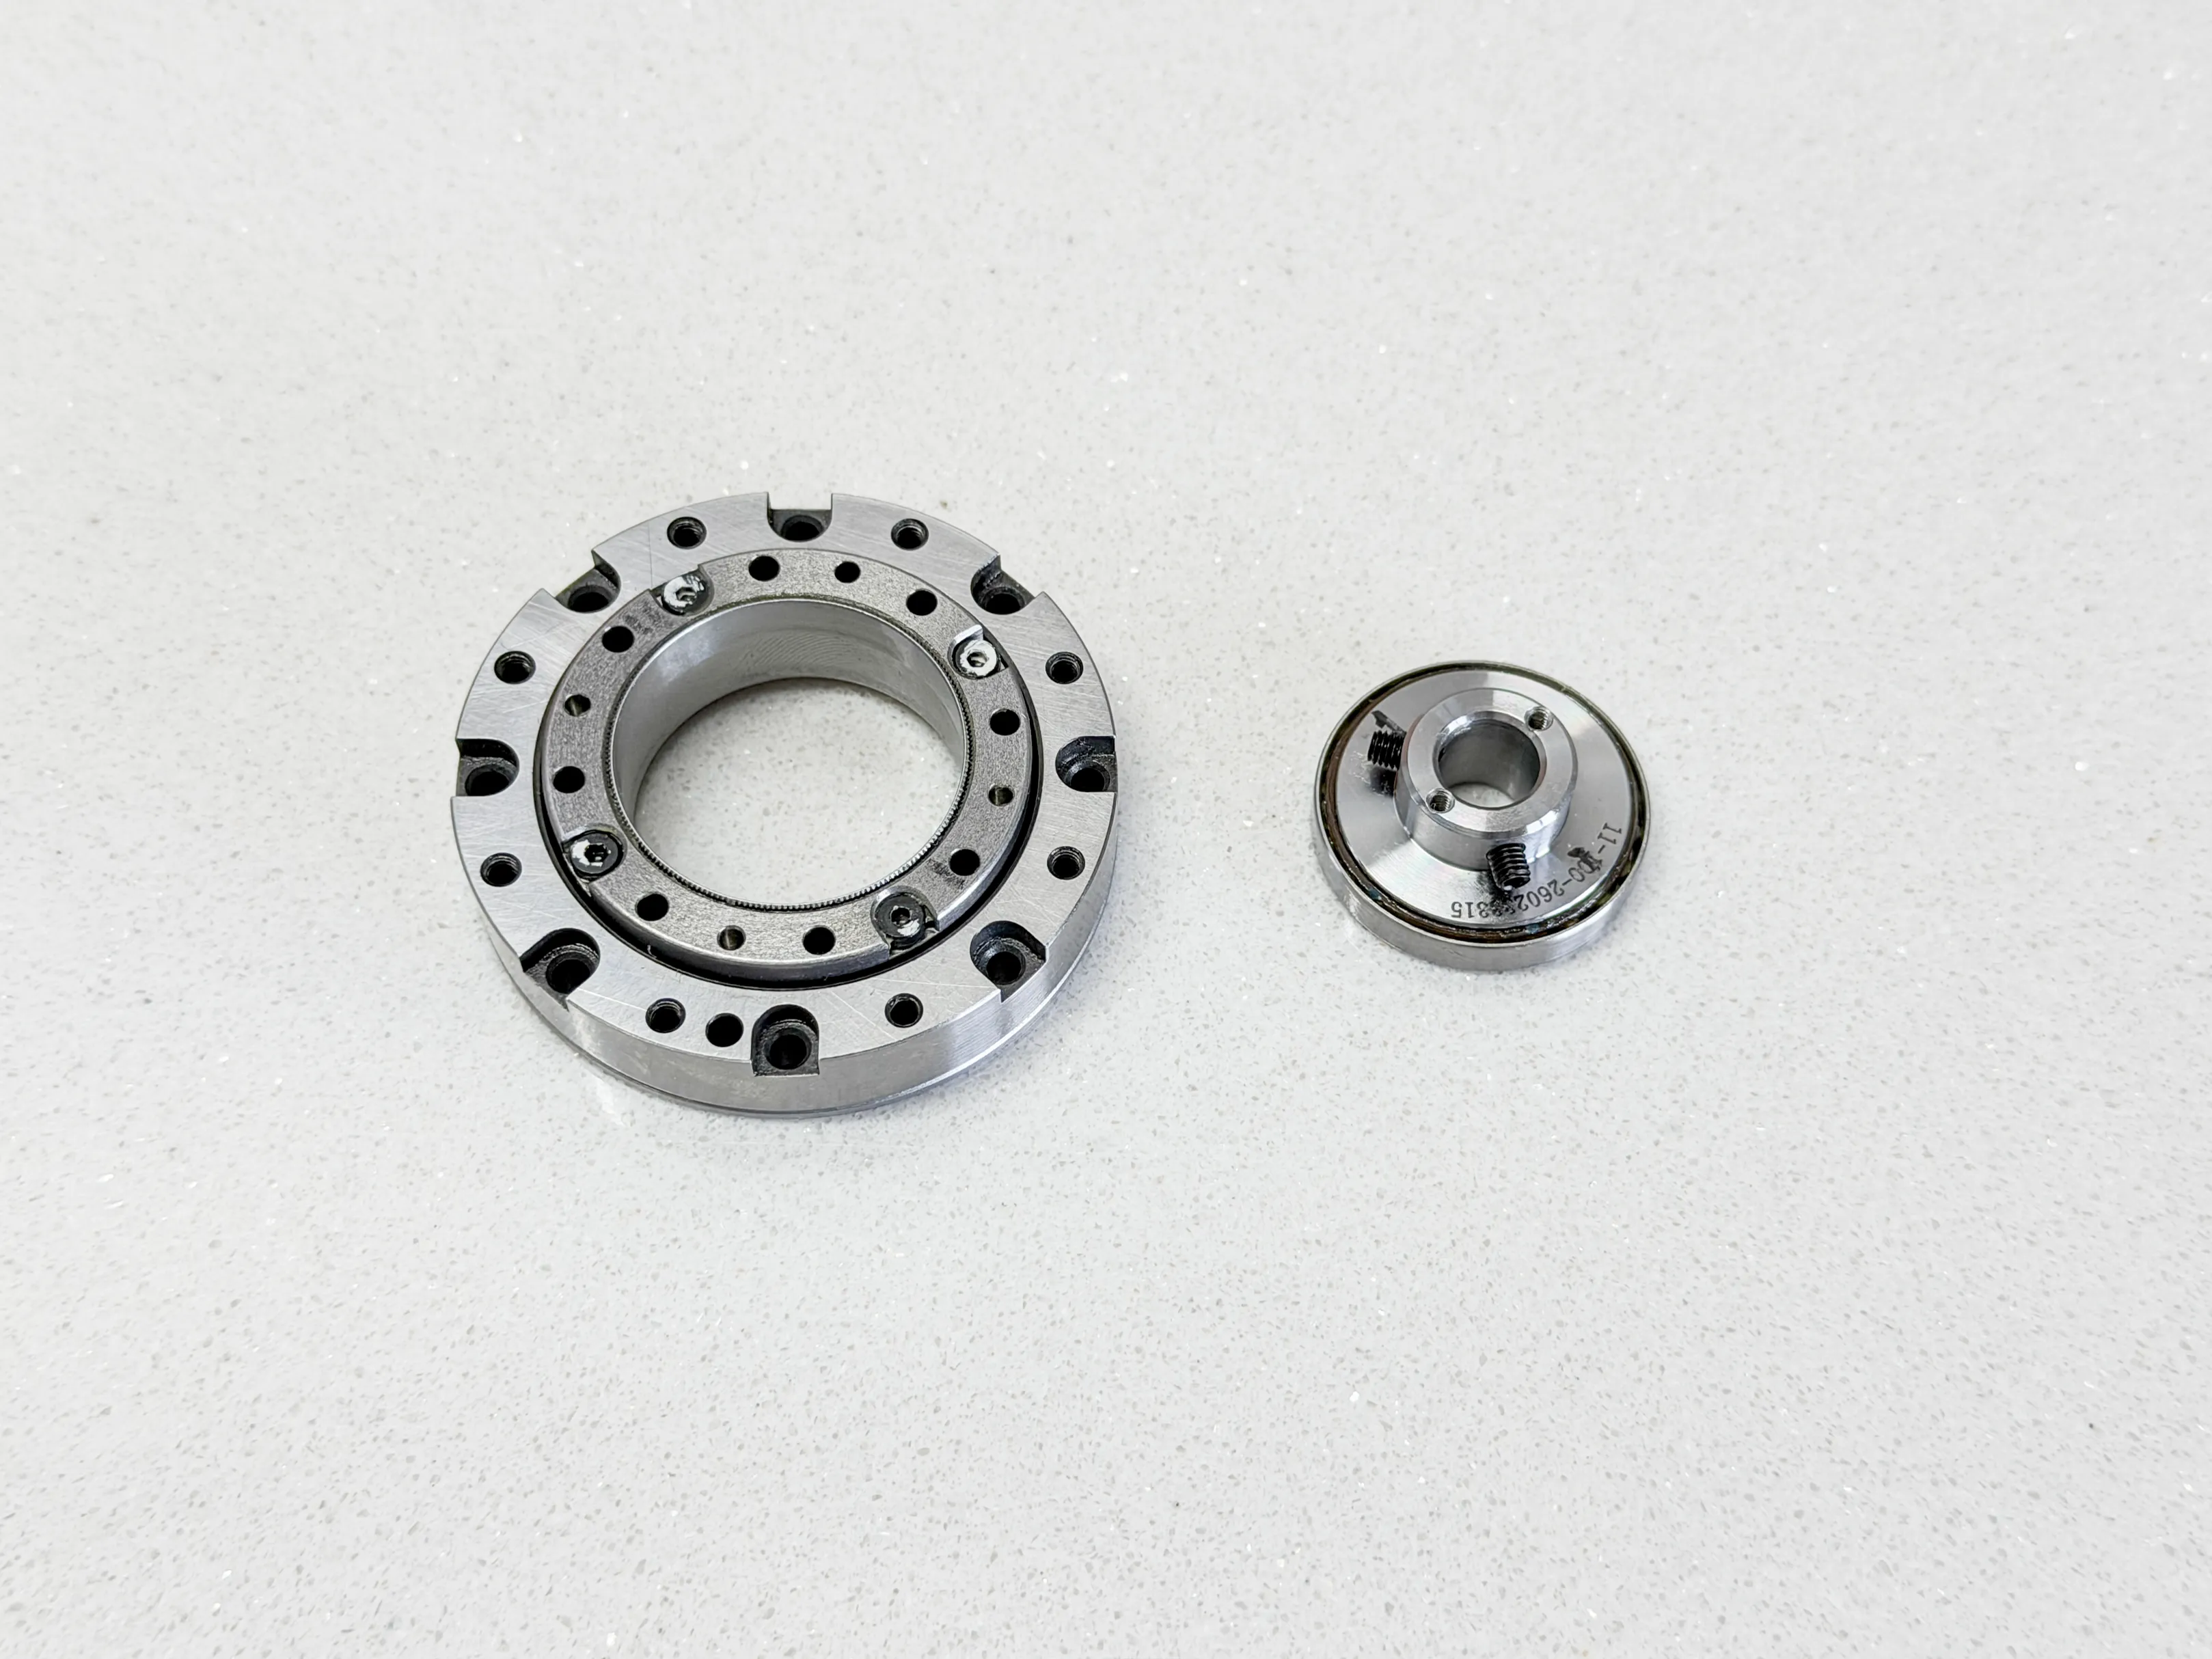
Pulsarを持ち出しやすい赤道儀にするため、フレクスプライン径11mmのハーモニック減速機を選びました。小型の機構でトルクを得る、ロボット関節などにも使われる方式です。
モデル名について
ここで説明する11mm減速機は、以前Pulsar 7として紹介したPulsarに採用しています。以前Pulsar 14と呼んだPulsar Heavyにも、出力側を測定する閉ループ制御を使っています。
試験では、補正前の周期誤差が200秒角を超える場合がありました。通常の動きでは目立たなくても、長時間露光では星像の移動として現れます。
小型の機構を維持しながら、減速機から出力される実際の動きを測定して補正する方式を開発しました。
測定する位置を、出力側へ
モーター側の測定では減速機へ入る動きが分かります。カメラが載るのは減速機の出力側なので、その軸の動きを測る必要があります。
中空軸モーターと内部リンクを使い、高分解能エンコーダーを減速機の出力側へ接続しました。カメラを支える軸の位置を測り、目標位置との差を継続的に補正します。
これがPulsarの閉ループサーボ制御です。カメラが実際に追従する軸の動きを測り、伝達機構の誤差を補正します。
開発試験では、200秒角超の周期誤差を10秒角未満まで抑えました。次の目標は5秒角未満です。赤道儀内部で伝達機構の誤差を減らしてから、撮影に使用します。
精度と、現場での扱いやすさ
現場ではレンズを交換し、バランスを調整し、対象を変えます。軸を解放して手で動かす操作も想定する必要があります。
Pulsarは赤経・赤緯に絶対位置の検出を備えます。手で動かした後も、次の電源投入で現在の角度を読み取り、原点へ戻す手順を減らします。
回転部の電源と信号は専用スリップリングで伝送します。軸間の配線が外側で巻き付くのを避ける方式です。システム全体への給電や周辺機器との接続は別途必要です。
出力側エンコーダー、絶対位置検出、内部の回転接続を組み合わせ、小型でも現場で扱いやすい赤道儀を目指しています。
軸の動きと、画像の動き
エンコーダーで測れるのは赤道儀の軸です。極軸の誤差や撮影系のほかの部分の動きによって、最終画像の星がずれる場合もあります。
Pulsarはまず軸で測れる動きを補正します。C42のGWIは撮影と同じ光路で星を観測し、画像に残る動きに対して追加の補正情報を送ります。
赤道儀の機械的な出力と、センサー上の結果という、異なる二つの段階を測定しています。
GWIの技術的な仕組みは、別のブログ記事で詳しく紹介します。
この機構で実現するPulsar
小型の機構を維持し、その実際の動きを制御することが設計の基準です。閉ループで追尾誤差を補正し、絶対位置検出と内部配線で現場の操作を扱いやすくします。
11mmの減速機で小型化し、手で動かした後の位置を読み取り、露光中は出力側エンコーダーで補正します。持ち運びやすさと長時間露光に必要な制御を両立する赤道儀を開発しています。