C42の設計を詳しく見る
HALO CAA:カメラと光学系を一緒に回転させる理由
HALO CAAがカメラと光学系を一緒に回転させる理由を解説します。フラット補正の対応、接続部の安定性、測定して再現できる構図角度を支える設計です。
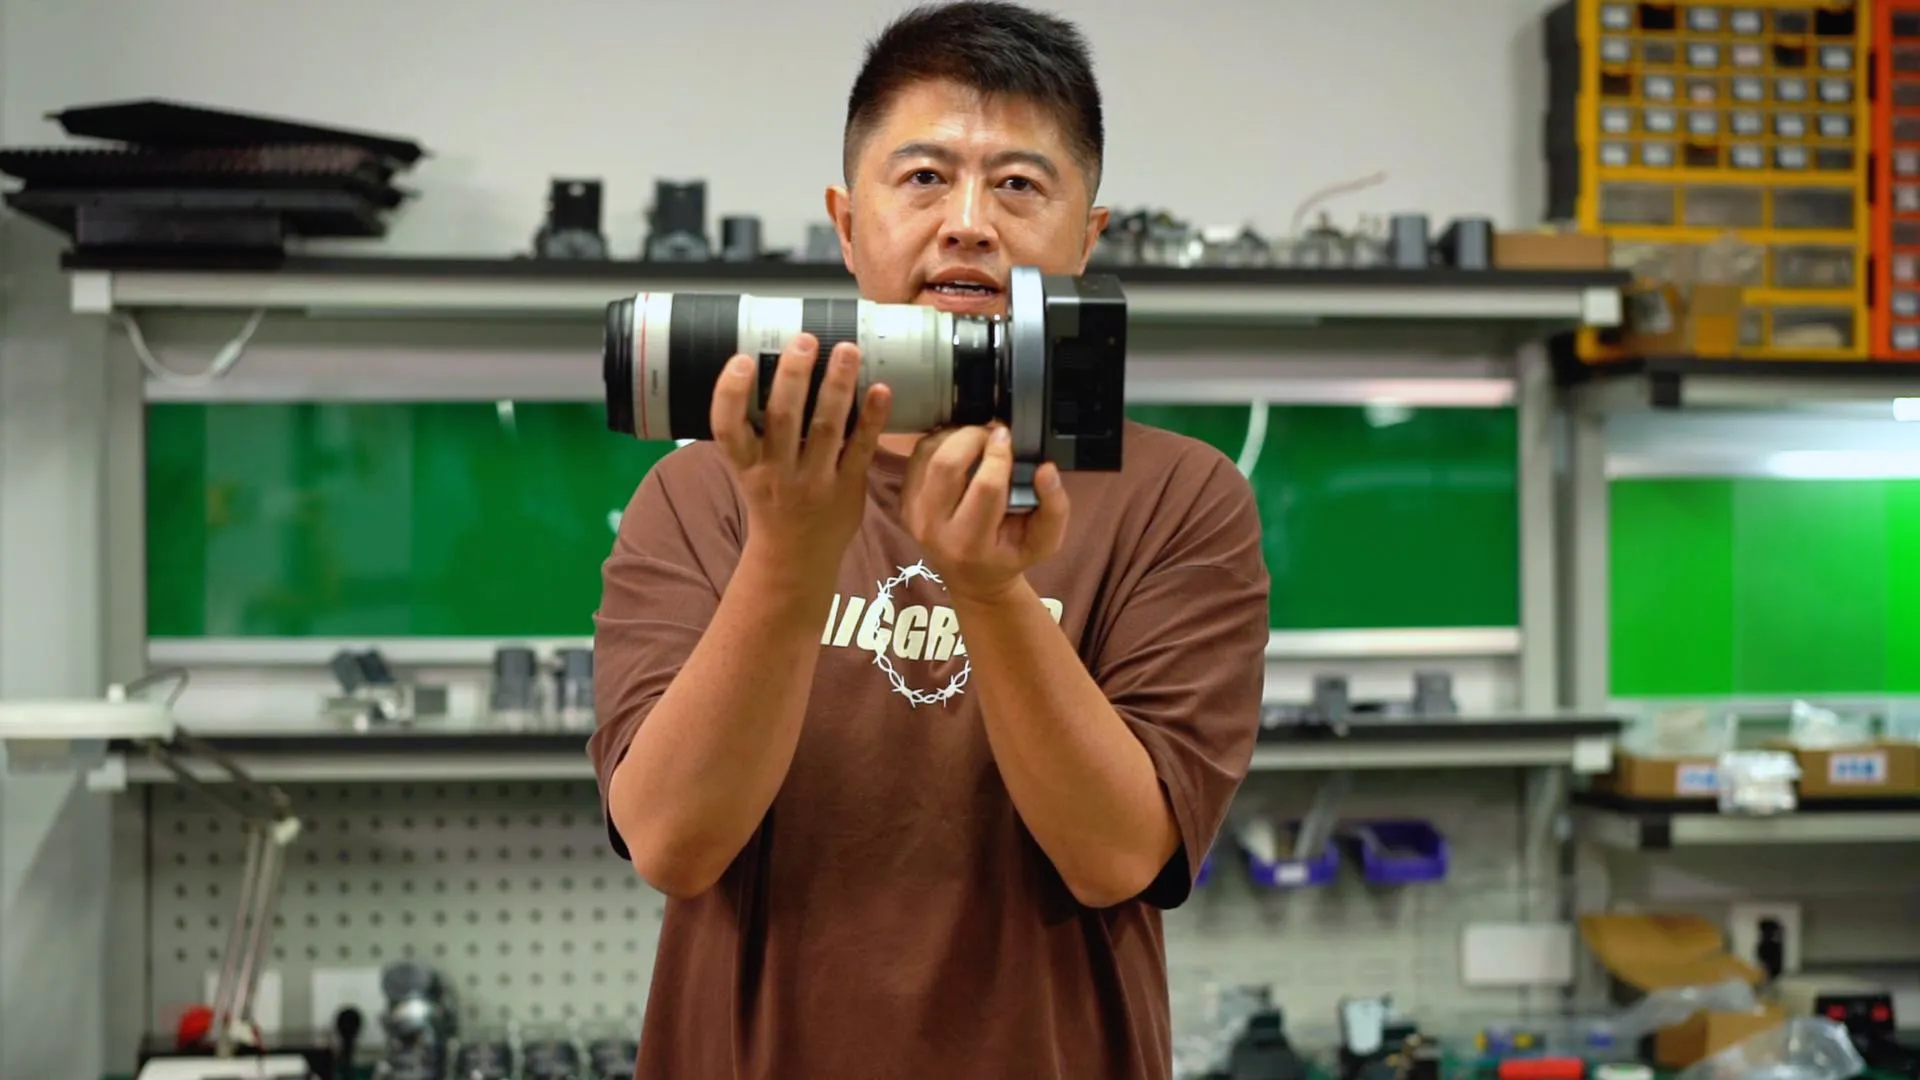
細長い星雲を画面の対角線に収めるなど、フレームを回転させることで構図を調整できます。
Pulsar赤道儀の上に取り付けるHALO CAAは、カメラとレンズまたは望遠鏡をひとつに回転させます。空に対してフレームを変え、カメラと光学系の相対位置を保ちます。
一般的なカメラ回転装置は、光学系とカメラの間に入り、光学系を固定したままカメラだけを回します。多くの撮影システムで使われる方法です。
ピント合わせ、光軸調整、キャリブレーションで整えた撮影系を保ちながら、構図の向きを変えるためにHALOを開発しました。
フラット補正の対応を保つ
フラット画像は、ほこりや周辺減光による明るさのむらを記録します。同じ機材の配置で撮った画像の、対応するセンサー位置を補正します。
光学系を固定してカメラだけを回すと、光路上のパターンがセンサーに対して動く場合があります。回転前のフラットが、回転後の状態に合わなくなることがあります。
HALOは光学系も一緒に回すため、空に対して構図を変えても、これらのパターンのセンサー上の位置を保ちます。レンズの照明範囲と長方形センサーの位置関係も維持できます。
フラットは永久に同じ条件で使えるものではありません。ピント、絞り、フィルター、ほこりの状態が変われば撮り直しが必要です。HALOは構図の回転による撮り直し要因を減らします。
光学系とセンサーの間の可動接続部を減らす
センサーが光軸に対して傾くと、画面の中心が良好でも片側や隅の星像が伸びることがあります。
光学系とカメラの間の回転装置は、その位置に可動接続部を追加します。どの角度でもセンサーを光軸に対して適切に保つ精度が必要です。
HALOは接続部の外側から全体を回します。カメラをレンズや望遠鏡へ固定したまま、リングで一緒に回すことで、接続部の回転によるセンサー傾斜の要因をひとつ減らします。
ただし、全体を回しても、たわみがなくなるわけではありません。搭載重量とモーメントアームは重要です。携帯用の撮影システムとして、実際の負荷と強度の範囲を考慮して設計しています。
測定し、再現できる回転角
回転後の角度をシステムが把握できることで、全体を回す機構を撮影の操作に生かせます。
HALOは大きな中空開口を持つ誘導式絶対角エンコーダーを採用します。中央に光路を確保し、手で動かした後も実際の角度を読み取れます。
測定した角度を使い、保存した構図へ戻したり、操作後に角度を復元したり、モザイクの各画面をそろえたりできます。
角度を測れる第3の軸
現在のHALOの役割は構図の調整です。この回転軸は、C42で開発している視野回転補正の機構的な基盤にもなります。
極軸に誤差があると、長時間露光中に視野が回転します。赤経・赤緯で位置を補正しても、センサーの回転は補正できません。GWIで画像上の回転を検出し、HALOで撮影系を回す補正方式を開発しています。
星雲を対角線へ収め、保存した構図へ戻し、モザイクを計画する際にも、カメラと光学系の位置関係を保てます。HALO CAAは撮影系を一体に保ちながら、空に対するフレームの向きを変えます。