C42 设计解析
Pulsar 赤道仪:紧凑结构中的长曝光精度
解析 Pulsar 如何结合紧凑谐波传动、伺服电机与输出端高分辨率编码器,测量并修正实际运动,实现精确长曝光跟踪。
快门打开后,赤道仪承担着严苛的任务:地球不断自转,星点却要停在传感器的同一位置。此前的工作没那么显眼:有人得把赤道仪带到野外,在黑暗中搭建,一路背着它的重量。
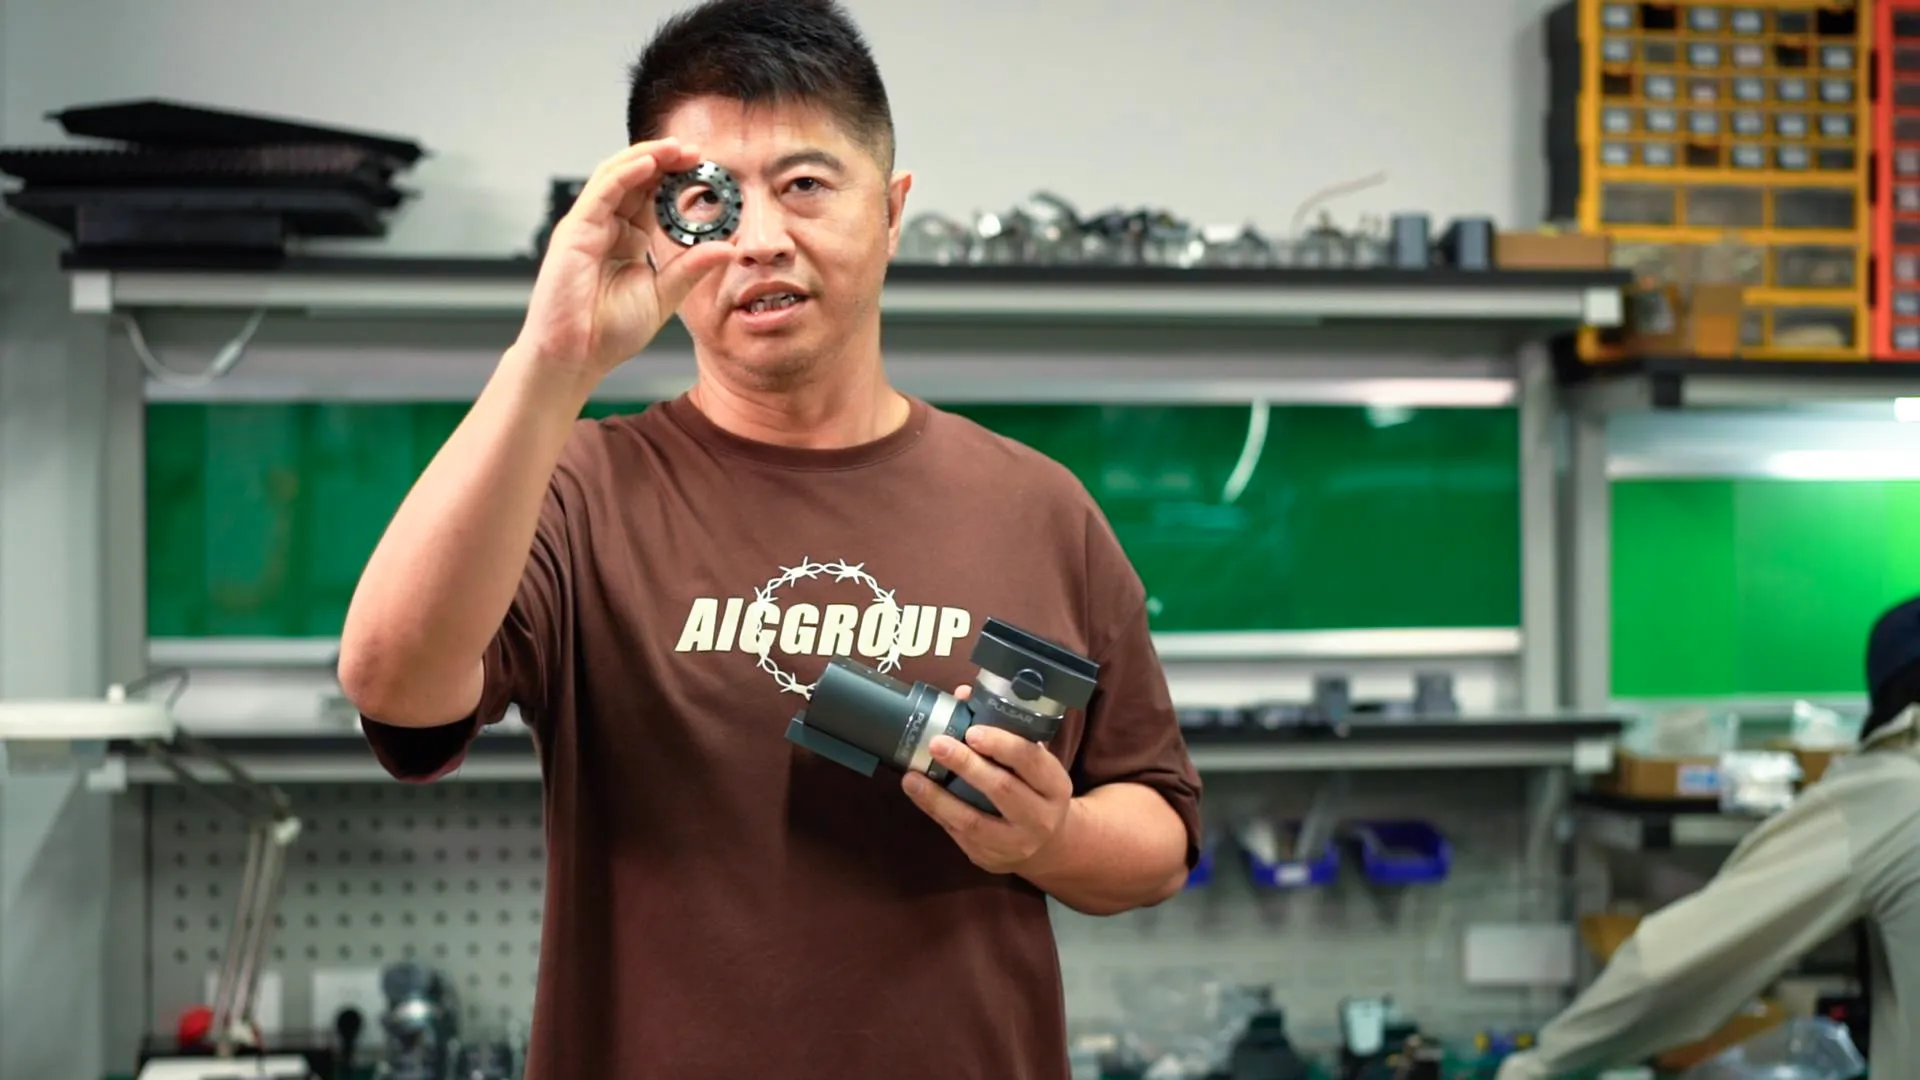
我们希望 Pulsar 是人们愿意带出去的赤道仪,而不会因传动机构太大太重被留在家中。因此,我们选择了柔轮直径 11 mm 的谐波减速器。同类传动也用于机器人关节,在紧凑结构里用小电机输出较大扭矩。这正是我们需要的小型机械核心。
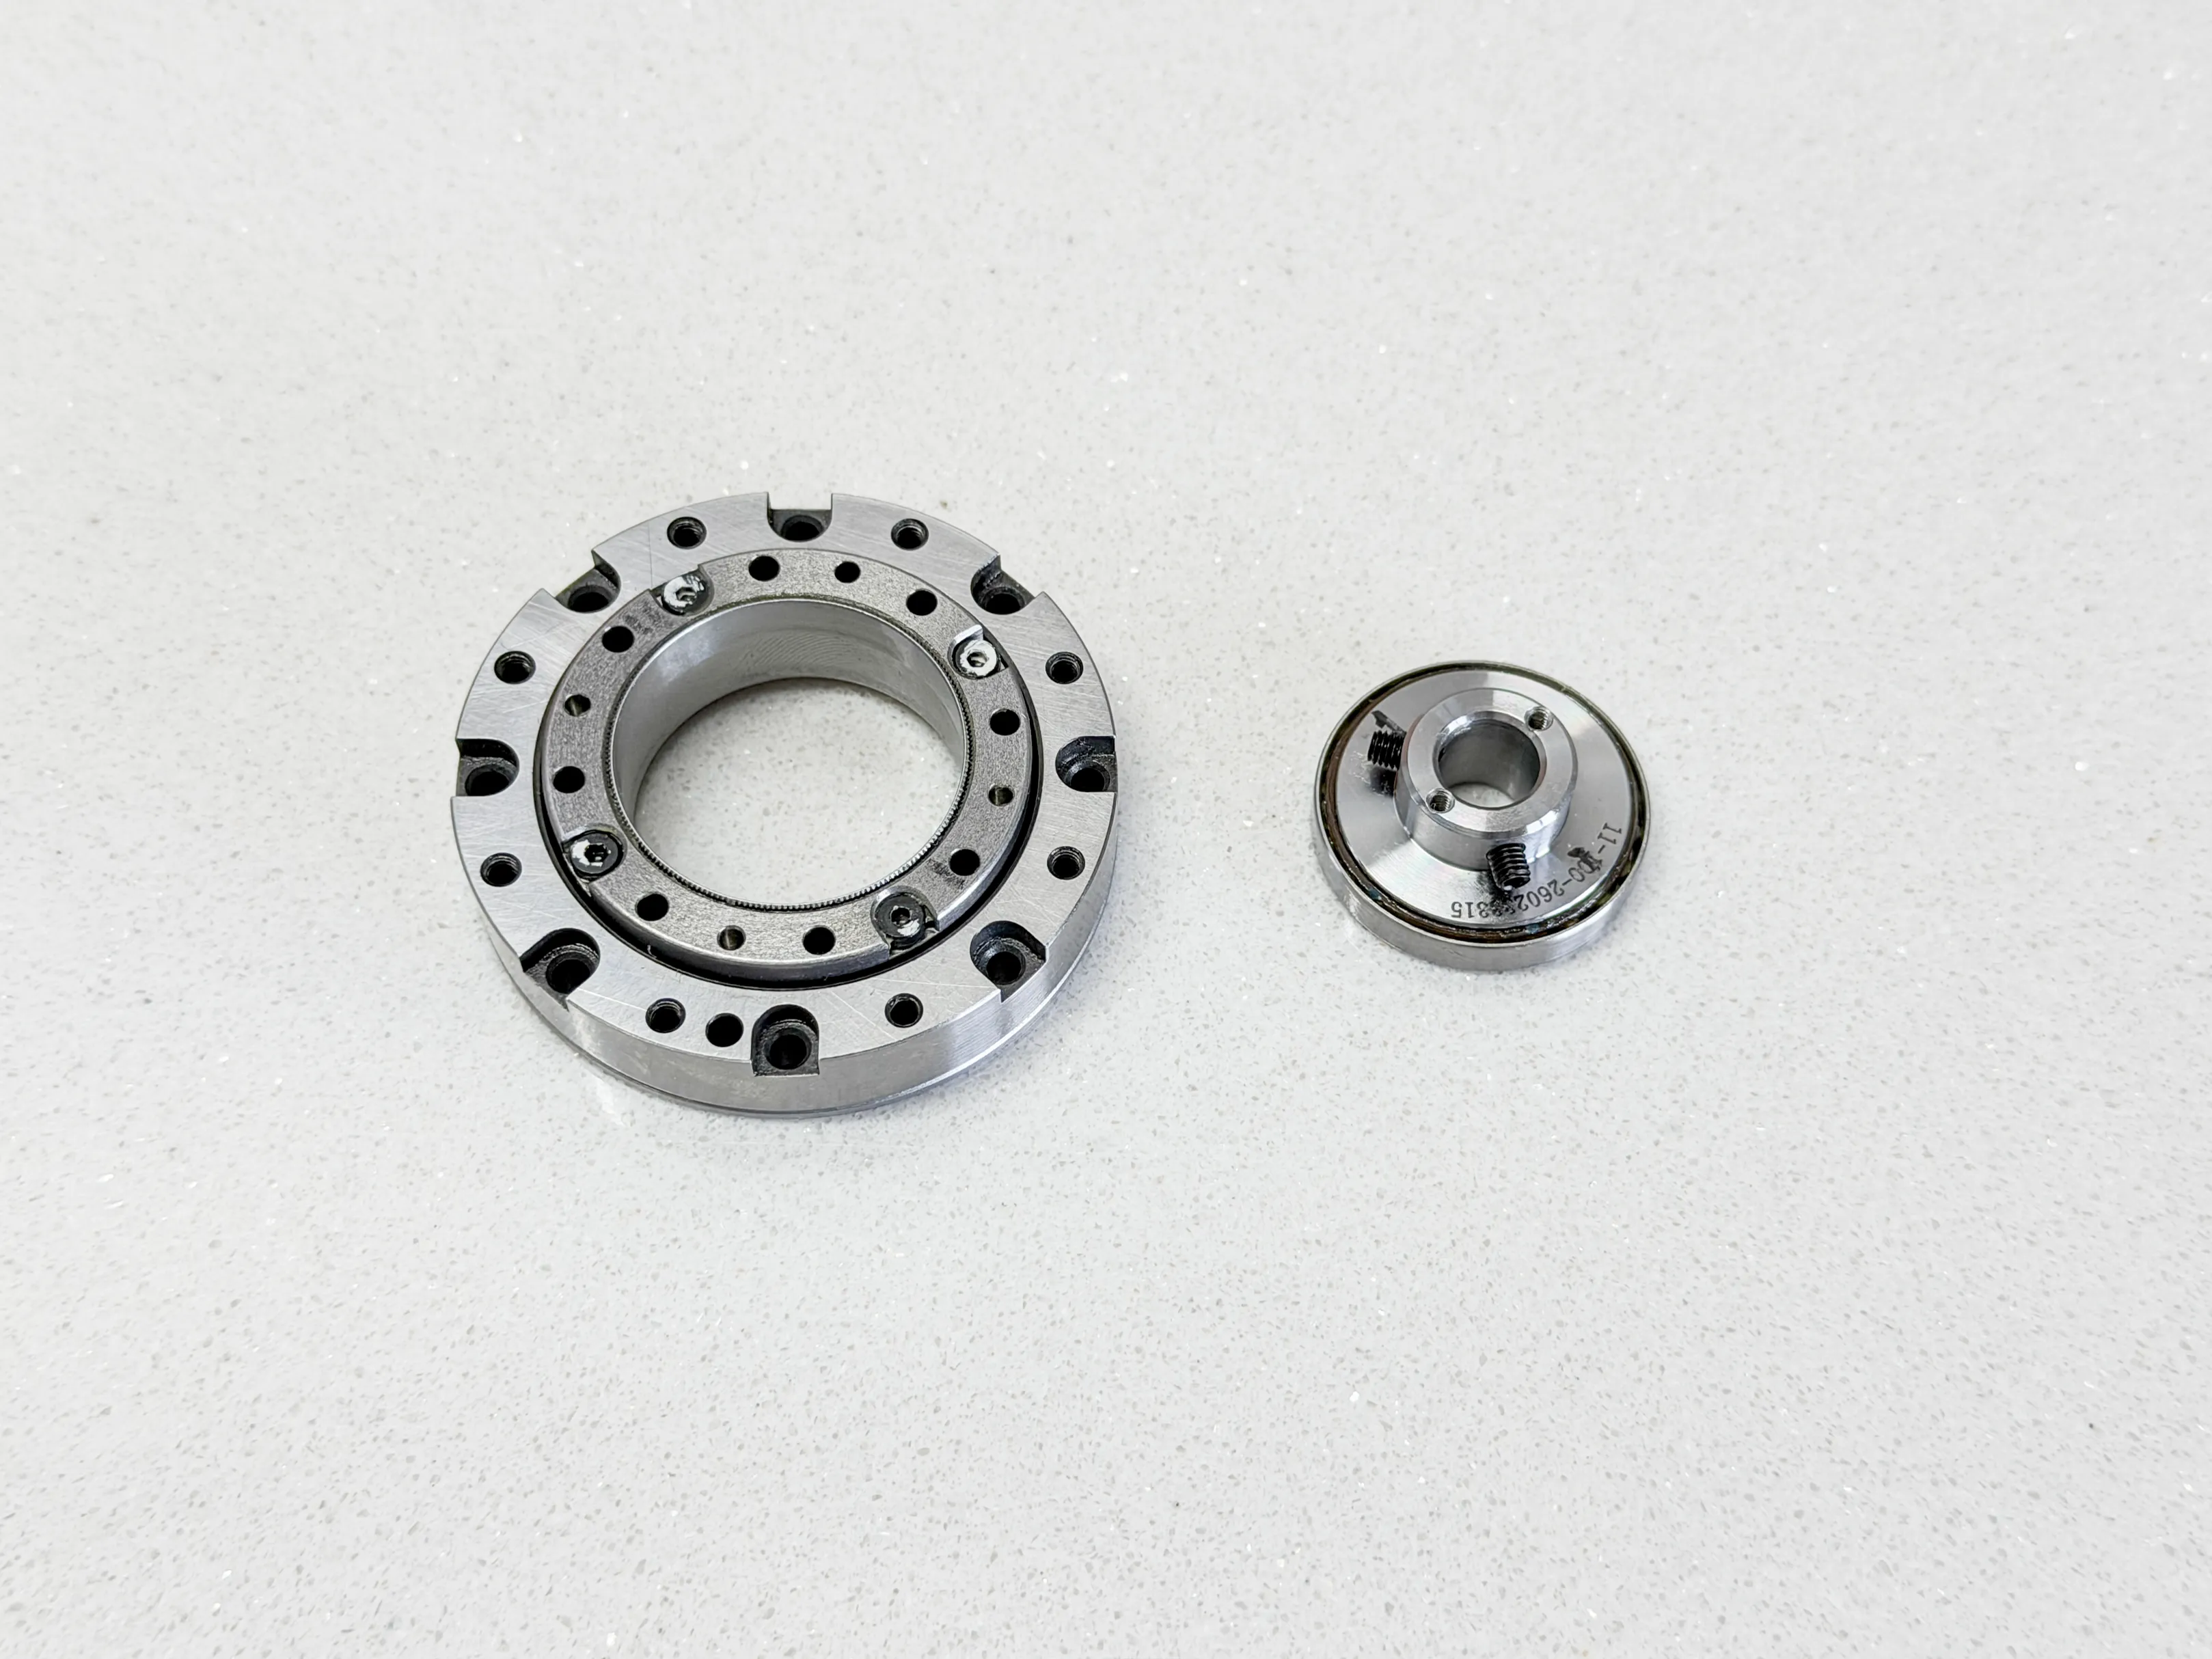
随后测试让我们看见这种选择的代价:未经补偿时,小型传动的周期误差可能超过 200 角秒。正常运动速度下很难察觉,长曝光却会将它显现出来,本应固定的星点开始在传感器上移动。
体积达到了目标,跟踪精度却还不够。我们保留紧凑核心,让 Pulsar 的其余部分对真实输出负责:必须测量传动后的实际运动,并进行修正。
测量位置必须改变
在电机端测量,只能告诉控制器输入减速器的是什么。减速器位于电机与赤道仪轴之间,而相机在输出侧,因此测量必须发生在输出侧。
Pulsar 通过中空轴电机与内部连杆,将高分辨率编码器连接至减速器输出端。编码器读取承载相机的轴,控制器持续比较实测与目标位置,修正差值。
这就是 Pulsar 的闭环伺服:测量相机实际跟随的运动,再用测量结果修正传动引入的误差。
开发测试中,闭环已将周期误差从超过 200 角秒降至 10 角秒以下,下一个目标是 5 角秒以下。对摄影师而言,效果已经清晰:大部分传动误差在赤道仪内部、影响曝光之前就得到修正。
精度不该增加使用负担
便携赤道仪并非整夜一动不动地跟踪。摄影师会换镜头、重新平衡、转向新目标。有时最快的方法就是解锁轴,用手转动。
这不该让已有设置白费。Pulsar 的赤经与赤纬轴具备绝对位置感知,手动移动后,下次开机读取当前角度,无需归零再重建位置。
旋转还带来线缆问题。定制滑环在活动结构内部传输电力与信号,让两轴和内部控制器保持连接,避免外露轴间线缆在转动时拉紧或缠绕。完整成像系统仍需连接电源及其他设备,但 Pulsar 两轴不必拖着自身线缆转动。
输出编码器、绝对位置感知与内部旋转连接,都服务于同一目标:保持紧凑,同时方便野外使用。
轴的运动,并不等于整张照片
输出编码器告诉 Pulsar 轴端发生了什么。极轴误差、成像系统其他部位的移动,仍可能让照片中的星点偏移。
C42 的 GWI™ 在成像所用的同一光路观察星点。Pulsar 先修正轴端能测量到的运动;如果图像仍有漂移,GWI™ 再提供一层反馈。
两种测量各司其职:一个围绕赤道仪机械输出闭环,另一个观察传感器上的最终结果。
GWI™ 是 ArcBlue 最重要的技术创新之一,我们将在另一篇博客详细介绍。
这些工程选择造就的 Pulsar
保留小型机械核心,并对它的实际表现负责,这个决定塑造了整个产品。闭环控制修正跟踪测试发现的误差,绝对位置感知与内部旋转连接则让拍摄偏离计划时仍容易操作。
11 mm 减速器赋予 Pulsar 紧凑外形。野外使用时,摄影师可以手动移动赤道仪,不必从零重建位置。快门打开后,输出编码器与闭环接管承载相机的轴。这就是我们为支持者打造的 Pulsar:便携,同时保留长曝光所需的控制能力。