 VIP: Guardar 1500 US$Oferta VIP: Ahorre 1500 US$
750.000 US$+recaudados
ES
Desglose del diseño de C42
Montura Pulsar: precisión compacta para exposiciones prolongadas
Un desglose del diseño del C42 sobre cómo el Pulsar combina un accionamiento armónico compacto con un servomotor y un codificador del lado de salida de alta resolución para medir y corregir el movimiento real de la montura para un seguimiento preciso de exposición prolongada.
Una montura ecuatorial tiene un trabajo exigente una vez que se abre el obturador: mantener una estrella en el mismo punto del sensor mientras la Tierra gira debajo de ella. El trabajo anterior es menos glamoroso. Alguien tiene que llevar la montura al campo, colocarla en la oscuridad y sentir su peso durante todo el camino.
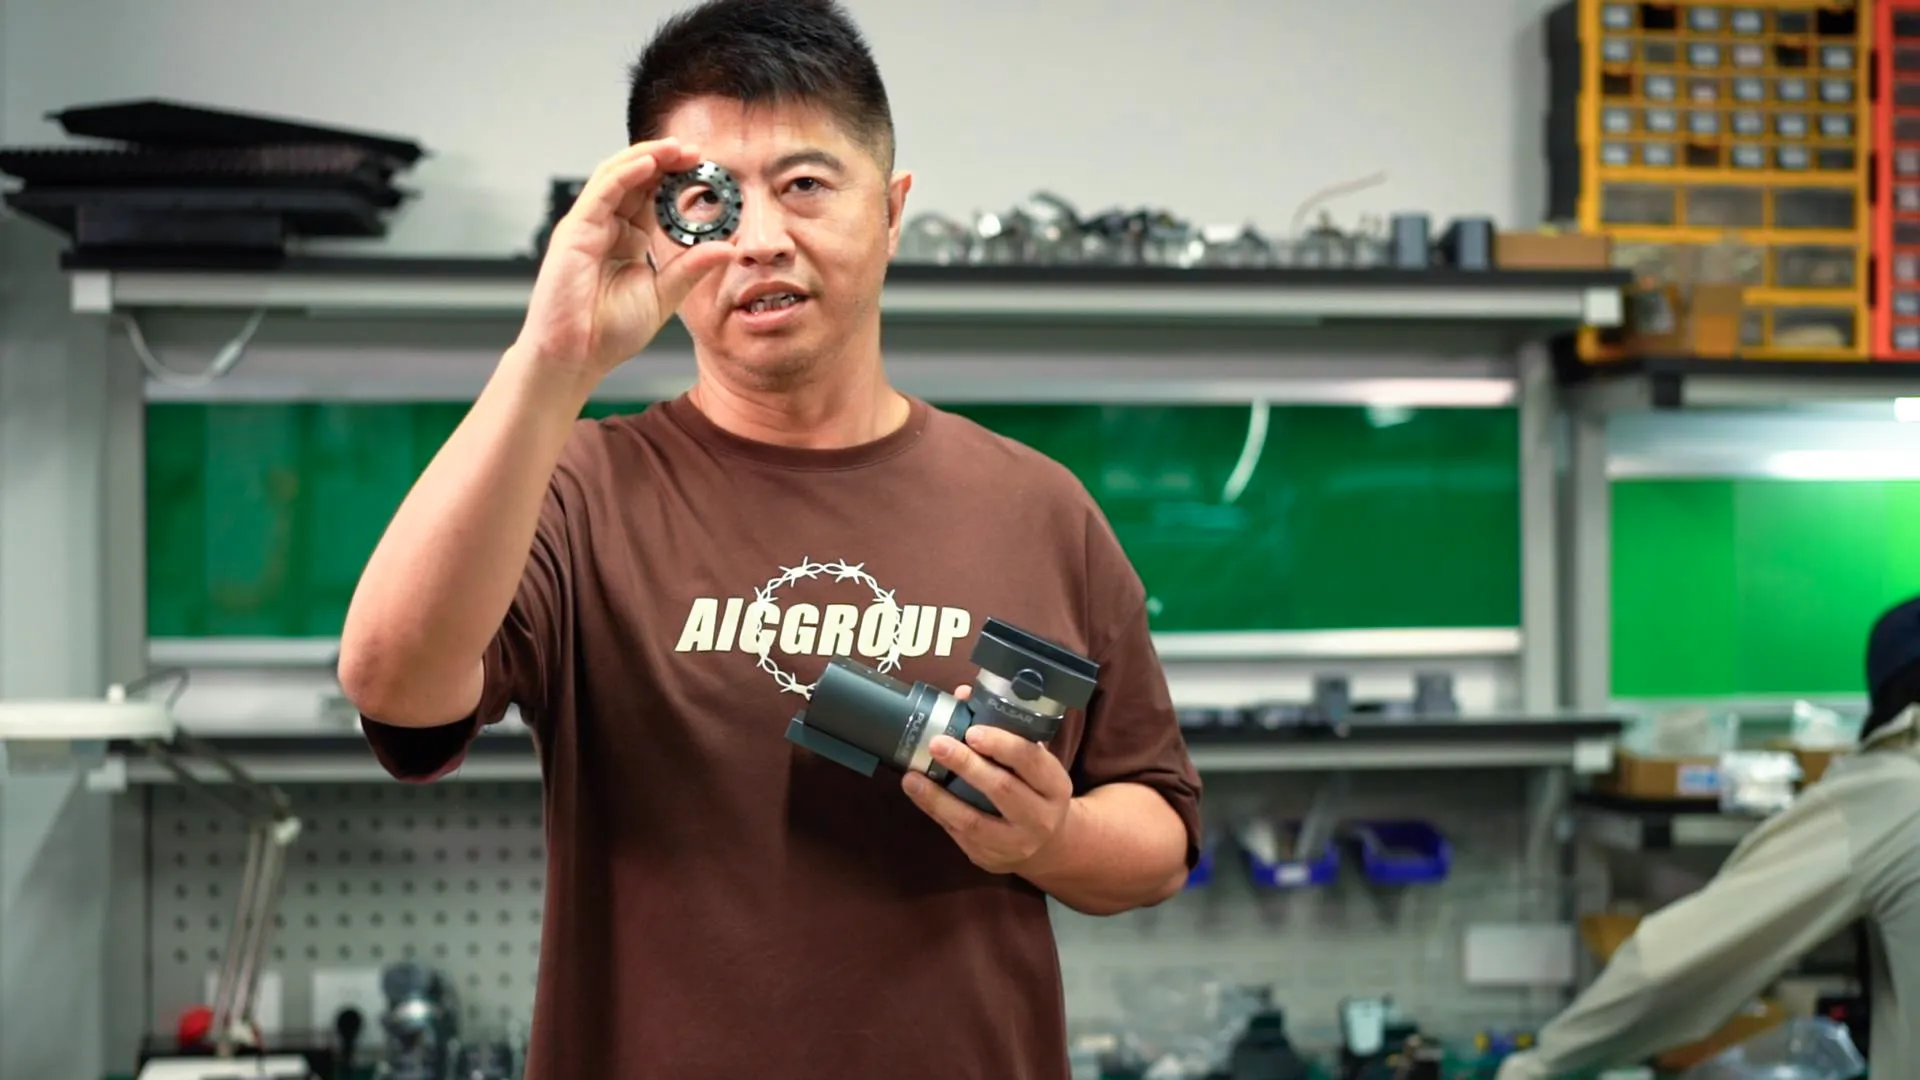
Queríamos que la Pulsar fuera una montura que la gente realmente pudiera llevar afuera, no una que se quedara en casa porque su disco era demasiado grande o pesado. Eso nos llevó a un reductor armónico con un flexspline de 11 mm. El mismo tipo de transmisión se utiliza en las articulaciones de robots, donde un pequeño motor tiene que producir un par sustancial dentro de un brazo compacto. Nos dio el pequeño núcleo mecánico que buscábamos.
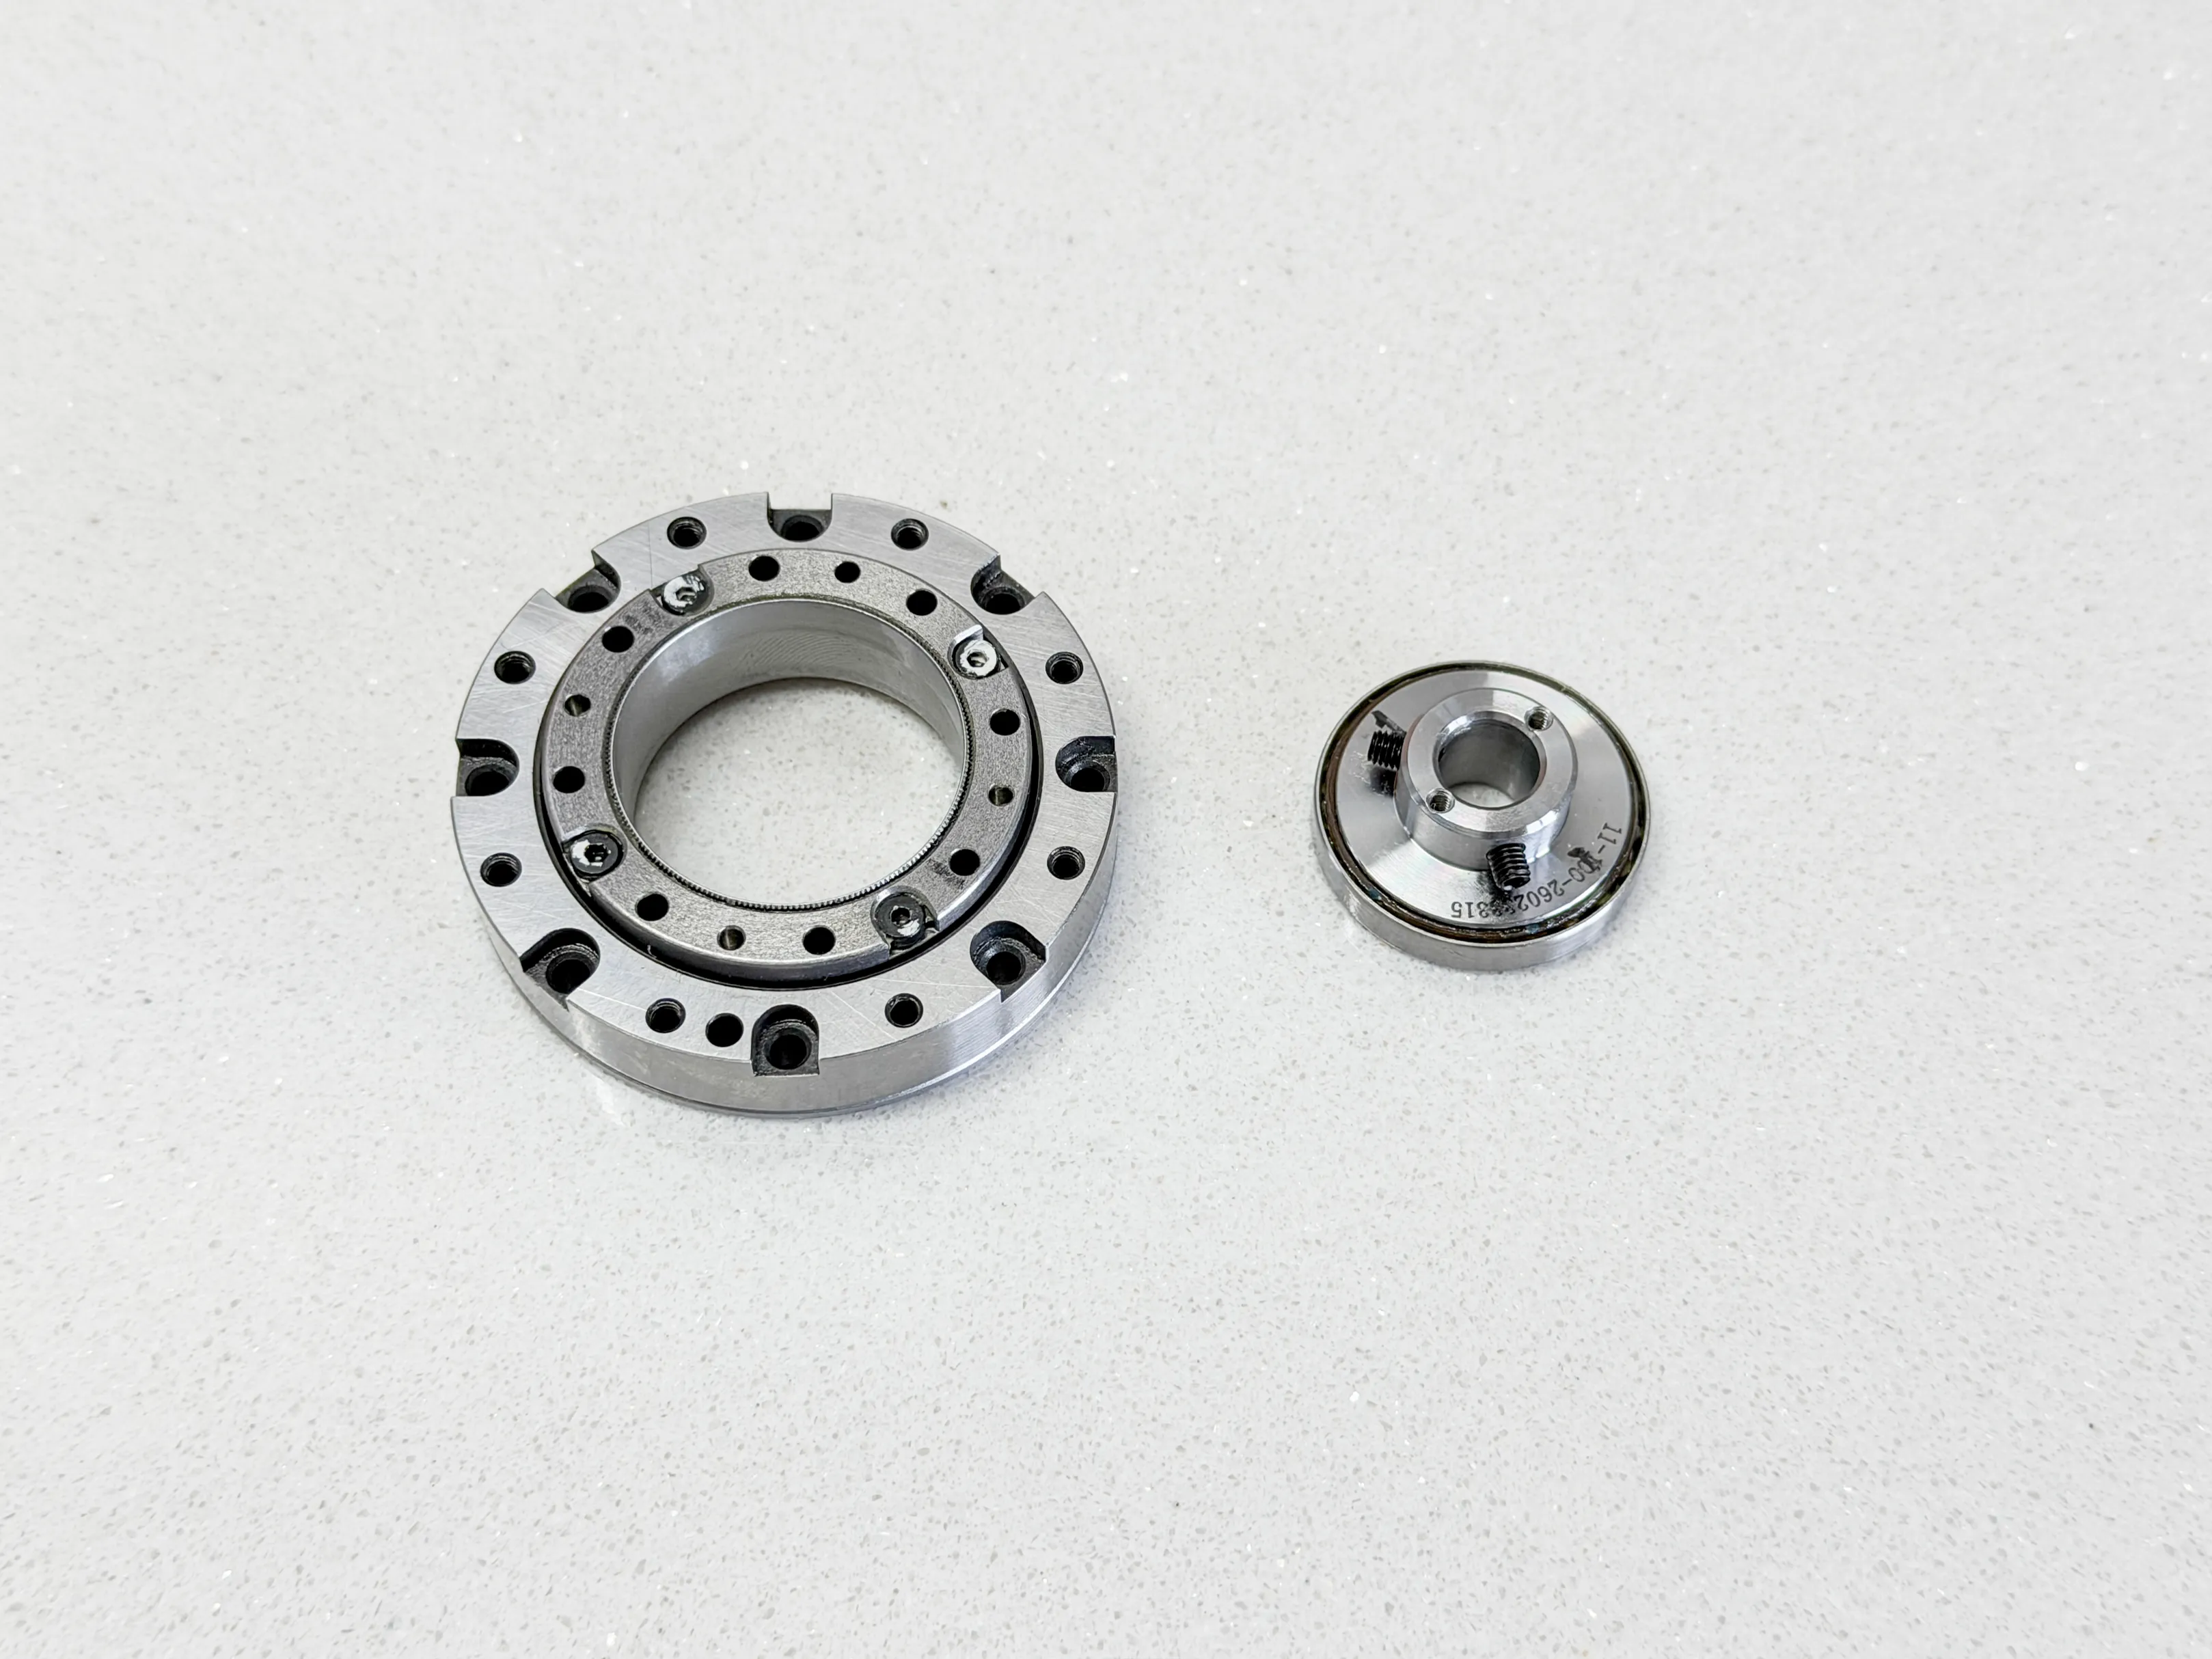
Luego las pruebas nos mostraron el precio de esa elección. Sin compensación, el error periódico de esta pequeña transmisión podría superar los 200 segundos de arco. A velocidades normales, es fácil pasar por alto el movimiento. Una larga exposición lo hace visible. Una estrella que debería permanecer fija comienza a moverse a través del sensor.
Teníamos el tamaño que queríamos, pero aún no el seguimiento que necesitábamos. Elegimos mantener el núcleo compacto y hacer que el resto de Pulsar sea responsable de su rendimiento real. El monte tendría que ver qué salía de la transmisión y corregirlo.
La medida tuvo que moverse
La medición en el motor le indica al controlador lo que entró en el reductor. El reductor se encuentra entre el motor y el eje de montaje, y la cámara se encuentra en el lado de salida. Ahí es donde tiene que ocurrir la medición.
Pulsar utiliza un motor de eje hueco y un enlace interno para conectar un codificador de alta resolución al lado de salida del reductor. El codificador lee el eje que lleva la cámara. El controlador compara esa posición medida con la posición prevista y corrige la diferencia continuamente.
Este es el servo de circuito cerrado dentro del Pulsar. Mide el movimiento que realmente sigue la cámara y luego utiliza esa medición para corregir el error introducido a través de la transmisión.
En nuestras pruebas de desarrollo, el bucle produjo un error periódico de más de 200 segundos de arco a menos de 10 segundos de arco. Nuestro próximo objetivo está por debajo de los 5 segundos de arco. Para el fotógrafo, el resultado ya es claro: gran parte del error de transmisión se corrige dentro de la montura antes de que pueda alcanzar la exposición.
La precisión no debería dificultar el uso de la montura
Un soporte portátil no pasa toda la noche rastreando intacto. La gente cambia de lentes, reequilibra el equipo y busca un nuevo objetivo. A veces la forma más rápida que existe es desbloquear un eje y moverlo con la mano.
Eso no debería costarle al fotógrafo su configuración. Pulsar tiene detección de posición absoluta en sus ejes RA y DEC. Después de mover un eje manualmente, el sistema lee su ángulo actual en el siguiente encendido en lugar de regresar a casa y reconstruir su posición desde cero.
La rotación crea otro problema práctico: los cables. Los anillos colectores personalizados transportan energía y señales a través de la estructura móvil, por lo que los ejes y el controlador interno del Pulsar permanecen conectados sin que un cable entre ejes expuesto se apriete o se enrolle alrededor del soporte mientras gira. El sistema de imágenes completo todavía se conecta a la alimentación y a otros equipos, pero los propios ejes del Pulsar no arrastran el cableado con ellos.
El codificador de salida, la detección de posición absoluta y las conexiones rotativas internas tienen el mismo objetivo de producto. Pulsar se mantiene compacto sin resultar incómodo de manejar en el campo.
El eje no es toda la imagen.
El codificador de salida le dice a Pulsar lo que sucedió en el eje de montaje. Otros factores, incluida la alineación polar y el movimiento en otras partes del sistema de imágenes, aún pueden desplazar una estrella en la fotografía final.
El GWI™ de C42 observa estrellas en el mismo camino óptico utilizado para obtener imágenes. Pulsar corrige primero el movimiento que puede medir en el eje. Si el movimiento permanece en la imagen, GWI™ puede proporcionar otra capa de retroalimentación.
Las dos medidas tienen trabajos diferentes. Se cierra el circuito alrededor de la salida mecánica de la montura. El otro mira el resultado en el sensor.
GWI™ es una de las innovaciones técnicas más importantes de ArcBlue. Lo explicaremos en detalle en un Blog aparte.
El Pulsar que ofrece esta ingeniería
Una decisión dio forma a todo el producto: mantener el núcleo mecánico pequeño y asumir la responsabilidad de cómo se comporta realmente. El circuito cerrado controla el error que encontramos en el seguimiento. La detección de posición absoluta y las conexiones giratorias internas hacen que el soporte sea más fácil de manejar cuando la noche no transcurre exactamente según lo planeado.
El reductor de 11 mm le dio a la Pulsar su forma compacta. En el campo, el fotógrafo puede mover esa montura con la mano y continuar sin reconstruir su posición desde cero. Una vez que se abre el obturador, el codificador de salida y el circuito cerrado se hacen cargo del eje que lleva la cámara. Este es el Pulsar que estamos construyendo para nuestros patrocinadores: portabilidad sin renunciar al control que exige una exposición prolongada.