C42 设计解析
HALO CAA:为什么让相机与光学设备一起旋转
HALO CAA 将相机与光学设备作为整体旋转,保持两者关系稳定,让构图角度可测量、可重复。
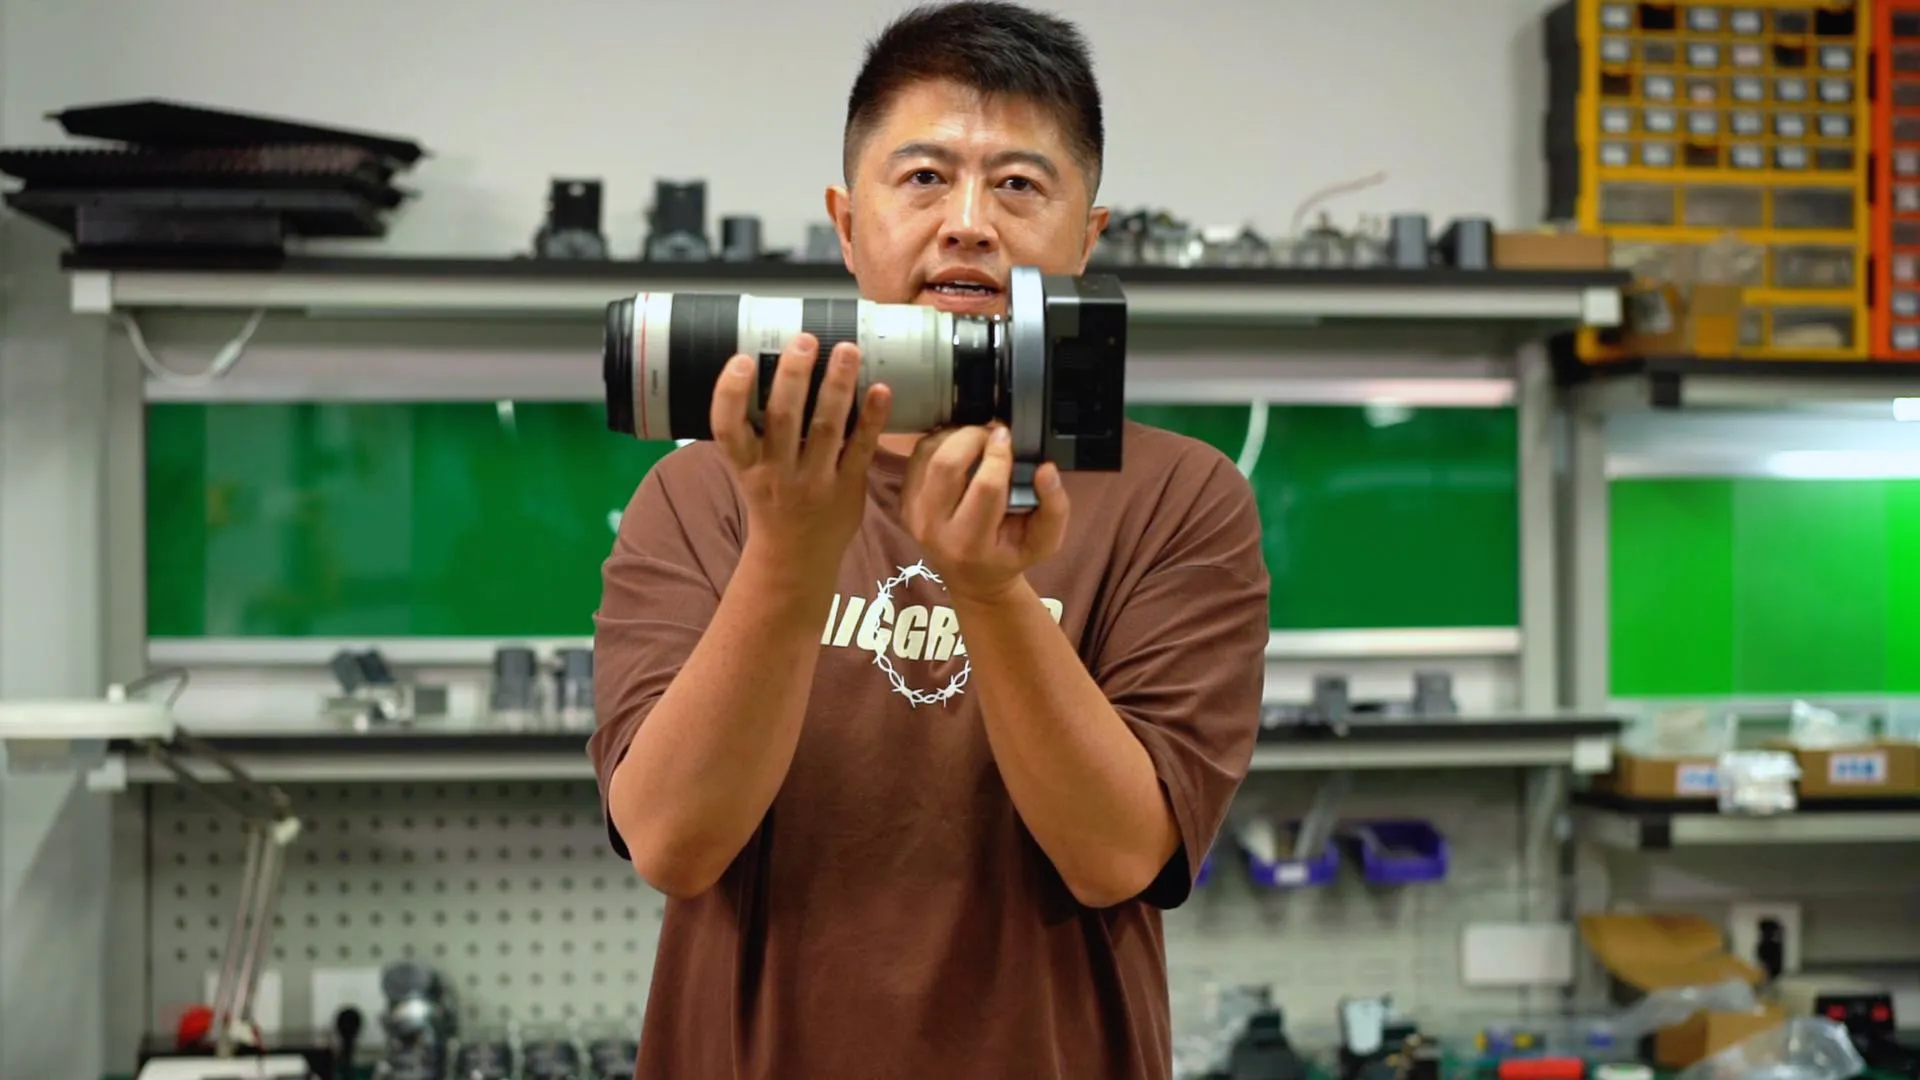
旋转画面是改善天文照片构图最直接的方法之一。横放时显得局促的长条星云,沿对角线可以自然舒展。几秒钟,构图就不同了。
HALO CAA 安装在 Pulsar 赤道仪上方,是系统的相机角度旋转装置。转动时,相机与连接的镜头或望远镜作为整体一起运动。画面相对于天空旋转,而相机与光学设备之间已经建立的关系保持不变。
传统相机旋转器采用更紧凑的路径:安装在镜头或镜筒与相机之间,保持光学设备不动,只旋转相机与传感器。对许多系统,这是一种有效的构图方式。
对焦、校准光轴与拍摄校准场,会建立传感器与前方光学系统的精细关系。单独旋转传感器时,其中部分关系也随之变化。HALO 的设计选择是:改变构图角度,同时避免不必要地改变成像系统。
让校准图保持对应
天文摄影师拍摄平场,记录灰尘或照明不均导致的暗区。某个传感器坐标上的暗斑,用于校正相同配置下照片中对应的位置。
这张校准图依赖系统布置保持一致。相机旋转而光学设备固定时,光路中的部分图案可能相对传感器移动。旋转前拍的平场,未必仍准确描述旋转后的画面。
HALO 让整个组件旋转。画面相对天空转动,这些图案仍保留原来的传感器坐标。部分镜头的照明区域相对于矩形传感器的形状,也与朝向有关;镜头与传感器一起旋转,同样能保持这种关系。
平场并非永久有效。重新对焦、更换光圈或滤镜、出现新灰尘,都可能需要重拍。HALO 消除的是其中一个重拍原因:改变构图角度。
光学设备与传感器之间,少一个活动接口
星点对光轴误差很敏感。如果传感器相对光轴倾斜,中心可能仍然清晰,但一侧或某个角落的星点会拉长。
安装在光学设备与相机之间的旋转器,会在这个敏感位置增加活动接口。高质量旋转器可以很精确,但仍需保证每次运动中相机都垂直于光轴。
HALO 从连接处之外旋转。相机保持固定连接镜头或望远镜,由圆环带动整体运动,从而消除一种可能由旋转器引起的相对倾斜来源。
整体旋转并不意味着便携结构不会挠曲。载荷与力臂仍很重要,HALO 的设计考虑了便携成像系统的真实载荷与结构限制。
系统能测量、能复用的角度
当系统知道旋转停在了哪里,整体旋转就更有价值。
HALO 使用大通光孔径的中空电感式绝对编码器。中心开孔保留光路,编码器读取组件的实际角度,手动转动后也能读取。
这让机械转动成为可重复的产品操作:回到保存的构图、在其他操作后恢复角度,或保持马赛克各格朝向一致。
可测量的第三轴
HALO 目前的作用是构图。同一条可测量旋转轴,也为 C42 正在开发的视场旋转控制提供机械基础。
极轴校准不完美时,长曝光中的星场会缓慢旋转。赤经与赤纬轴能修正指向,却不能旋转传感器。我们正在开发的架构通过 GWI™ 检测图像中的运动,再由 HALO 旋转成像组件进行响应。
对摄影师而言,这意味着可以将星云转到对角线、回到保存的画面,或规划马赛克,而不必为了重新构图改变相机与光学设备的关系。HALO CAA 改变构图,整个成像系统始终保持为一个整体。